ZINOVA chce nauczyć roboty używać naszych narzędzi. Startuje Tool Intelligence
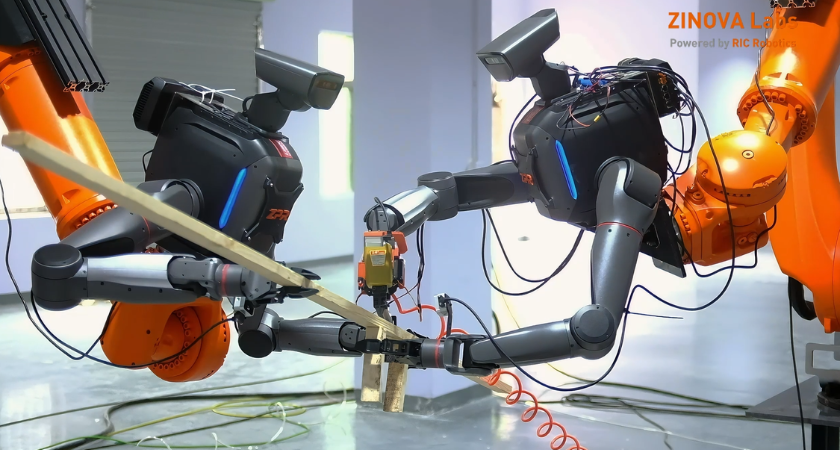
ZINOVA wystartowała jako firma badawczo-rozwojowa Physical AI z pomysłem, który może być ważniejszy niż stworzenie kolejnego dedykowanego robota: chce nauczyć różne platformy używać narzędzi zaprojektowanych dla ludzi. Firma nazywa tę warstwę Tool Intelligence — system sprzętowo-programowy, który ma pomagać robotom rozpoznawać, chwytać, „czuć” i obsługiwać istniejące narzędzia w różnych zadaniach.
To nie jest nowy robot
Najważniejsze rozróżnienie: ZINOVA nie przedstawia jednej maszyny, która ma zastąpić budowlańca. Firma chce budować warstwę wykonawczą, którą można łączyć z różnymi „ciałami” robotów. W pierwszej demonstracji wykorzystano platformy RIC Robotics oraz roboty LimX Dynamics i KUKA. To odwraca typową logikę rynku: zamiast projektować osobną maszynę do każdego zadania, ZINOVA próbuje sprawić, by robot nauczył się korzystać z istniejącego ekosystemu narzędzi.
Trzy filary Tool Intelligence
- Grasp / General Tool Grasp — rozpoznawanie, chwytanie i manipulowanie narzędziami projektowanymi pod ludzką dłoń.
- Feel / TEISI — interfejs mający zbierać siłę, moment, drgania, opór, kontakt i reakcję materiału pomiędzy narzędziem, robotem i otoczeniem.
- Form / The Third Form — badanie form robotycznych projektowanych pod pracę, a nie pod anatomię człowieka; celem może być większy zasięg, wysokość lub udźwig.
Dlaczego narzędzia są ciekawym skrótem do rynku
Firmy budowlane, fabryki i utrzymanie ruchu mają już ogromny ekosystem narzędzi, osprzętu, procedur i materiałów. Jeśli robot potrafi użyć tego, co jest na miejscu, koszt wdrożenia może być niższy niż przy budowaniu całej infrastruktury od nowa. To jednak hipoteza, nie udowodniona ekonomia. Potrzebne będą dane o trwałości chwytu, tolerancji na różne narzędzia, zmianie końcówek, jakości wykonania, bezpieczeństwie oraz liczbie przypadków, w których człowiek musi pomóc.
Demonstracja budowlana była wcześniej — i to ważne
W materiałach z początku września ZINOVA i LimX Dynamics pokazywały skalowany workflow budowy tilt-up panel: formwork, wielowarstwowe zbrojenie i pracę narzędziami wykonywaną przez robota TRON 2. To nie jest więc świeży „breaking news” z 14 września. Świeży jest formalny launch firmy, opis architektury Tool Intelligence i jej trzech obszarów badawczych. Trzymanie tej chronologii chroni przed powielaniem jednego filmu jako kilku osobnych historii.
Human-governed autonomy zamiast obietnicy pełnej autonomii
W oficjalnym komunikacie i firmowym poście pojawia się ważny model wdrożeniowy: human-governed autonomy. ZINOVA zakłada, że człowiek może nadzorować przypadki brzegowe, podczas gdy robot wykonuje powtarzalną pracę i generuje dane z interakcji narzędzie–materiał. To bardziej realistyczna ścieżka komercjalizacji niż oczekiwanie, aż robot stanie się w pełni autonomiczny. Z drugiej strony oznacza, że koszt ludzkiego nadzoru musi zostać policzony w ROI, a nie ukryty pod etykietą „AI”.
ZINOVA i RIC Robotics: powiązane, ale nie to samo
CEO Ryan Cox i founder Ziyou Xu mają doświadczenie w RIC Robotics. ZINOVA opisuje się jednak jako niezależna organizacja badawcza skoncentrowana na wczesnym Physical AI, modelach walidacyjnych i modułach eksperymentalnych. Relacja z RIC może dawać wybranym technologiom ścieżkę do testów na placu budowy i komercjalizacji, ale komunikat podkreśla odrębne priorytety badawcze i biznesowe. To ważne, aby nie przypisywać każdej demonstracji RIC jako wdrożenia produktu ZINOVA.
Co trzeba zobaczyć, zanim nazwiemy to przełomem
Sama zdolność pociągnięcia za spust wiertarki czy gwoździarki nie wystarczy. Tool Intelligence stanie się wartościową warstwą dopiero wtedy, gdy ten sam system poradzi sobie z różnymi markami i wariantami narzędzi, zmiennym zużyciem, zabrudzeniem, różnymi materiałami, nieidealnym ułożeniem i błędami człowieka. Dobrą metryką będzie success rate na nieznanych wariantach, czas zmiany narzędzia, liczba interwencji, jakość efektu oraz koszt na poprawnie wykonany cykl.
Znaczenie dla producentów elektronarzędzi
Ten kierunek ma ciekawą konsekwencję: robot może stać się nowym „użytkownikiem” elektronarzędzia. Wtedy znaczenia nabierają geometria uchwytu, możliwość cyfrowego sterowania, telemetria, powtarzalność spustu, wymiana baterii, interfejs API i mechaniczne punkty mocowania. Producenci narzędzi mogą w przyszłości projektować produkty jednocześnie dla dłoni człowieka i chwytaka robota. To może stworzyć nową kategorię „robot-ready tools”, zanim na rynku pojawi się uniwersalny humanoid dla budowy.
Polska: budownictwo i przemysł mogą być ciekawszym rynkiem niż dom
W Polsce niedobór wykwalifikowanych pracowników, presja na terminowość i duża baza firm wykonawczych tworzą sensowny kontekst dla robotyki narzędziowej. Nie oznacza to, że rozwiązanie ZINOVA jest dziś gotowe do kupienia. Nie ma publicznej ceny, polskiego integratora, certyfikowanego pakietu bezpieczeństwa ani zweryfikowanych wdrożeń klientowskich. To dziś temat strategiczny i badawczy, a nie rekomendacja zakupowa.
Czego nie wiemy
- ceny modułów lub modelu Robotics-as-a-Service;
- listy obsługiwanych narzędzi i robotów w produkcyjnej wersji;
- poziomu autonomii na realnym placu budowy;
- liczby ludzkich interwencji na godzinę;
- powtarzalności jakości wykonania i czasu cyklu;
- certyfikacji bezpieczeństwa i ścieżki wejścia do UE;
- czy pierwsze płatne wdrożenia będą realizowane przez ZINOVA, RIC Robotics czy wspólny model partnerski.
Werdykt redakcyjny RoboMorrow
Najciekawsze w ZINOVA jest odwrócenie problemu. Zamiast pytać „jak zbudować robota do każdej pracy?”, firma pyta „jak nauczyć roboty korzystać z narzędzi, które już istnieją?”. To może być wartościowa warstwa Physical AI, ale na dziś mamy firmowy launch i demonstracje badawcze, nie dowód skalowalnego wdrożenia. Właśnie tak powinniśmy ten temat śledzić.
Źródła i metodologia
ZiNova Labs — oficjalny launch · ZINOVA — komunikat prasowy 14.09.2026 · Gasgoo — wcześniejsza demonstracja TRON 2, 04.09.2026. Weryfikacja RoboMorrow: 15.09.2026.