CUEBUS i Yazaki łączą magazyn z humanoidem. Start pilotażu zaplanowano na 21 września
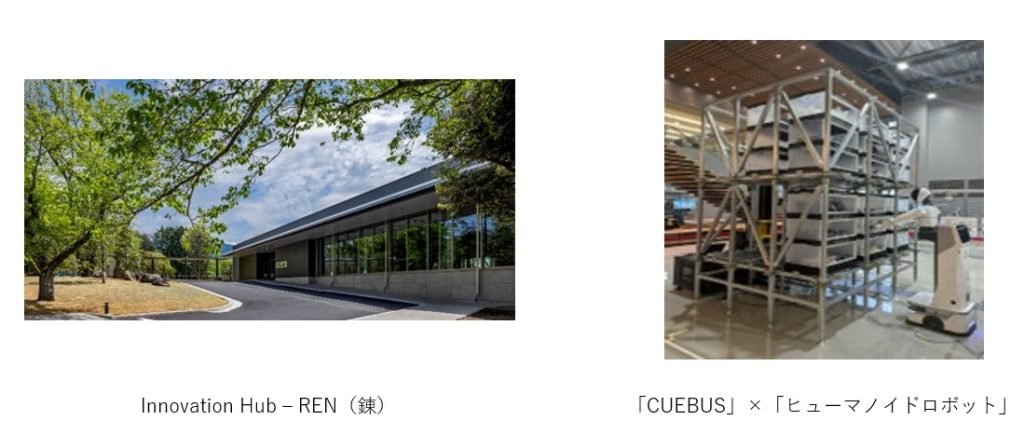
CUEBUS, Yazaki i Yamazen zapowiedziały test łączący automatyczny magazyn oparty na napędach liniowych z autonomicznym humanoidem w nowym Innovation Hub – REN w Susono. W komunikacie z 10 września firmy podały, że właściwa część demonstracji ma rozpocząć się 21 września 2026 r. Podczas naszego skanu nie znaleźliśmy osobnego komunikatu z 21 września potwierdzającego fizyczny start, dlatego opisujemy tę datę jako zaplanowany początek pilotażu, a nie jako niezależnie potwierdzone uruchomienie. Źródło: CUEBUS.
Najciekawszy jest interfejs magazyn–humanoid
CUEBUS nie próbuje tu pokazać humanoida wykonującego cały proces samodzielnie. System magazynowy ma automatycznie wydać część lub materiał, humanoid ma ją odebrać, a następnie przekazać do kolejnego etapu procesu. Firmy chcą sprawdzić cały przepływ pomiędzy różnymi klasami robotów: logistyką magazynową, mobilnym systemem humanoidalnym oraz warstwą danych physical AI.
To praktyczniejszy problem niż scena, na której jeden robot demonstruje pojedynczą czynność. W realnej fabryce autonomia jest łańcuchem zależności. Jeśli magazyn wystawi pojemnik w niewłaściwym położeniu, identyfikator nie będzie zgodny albo humanoid nie otrzyma aktualnego kontekstu, cały proces stanie. Wartością eksperymentu może być więc nie sama zręczność robota, lecz standard wymiany danych i obsługa wyjątków.
Czym jest CUEBUS w tym układzie
CUEBUS opisuje swój system jako wysokogęstościowy magazyn robotyczny wykorzystujący napędy liniowe do szybkiego przemieszczania nośników. W pilotażu w Innovation Hub – REN ma odpowiadać za składowanie oraz automatyczne wydawanie części i materiałów. Yamazen uczestniczy jako partner związany z humanoidem i integracją robotyczną, a Yazaki udostępnia środowisko testowe w swoim nowym centrum innowacji.
Komunikat nie podaje modelu humanoida, liczby robotów ani szczegółów chwytaka. Nie znamy też rodzaju części używanych w próbie, ich masy, tolerancji pozycjonowania czy tego, czy przekazanie odbywa się bezpośrednio „z rąk do rąk”, czy przez przygotowany punkt odbioru. Te szczegóły będą decydować, jak trudny jest faktyczny problem manipulacji.
Co firmy chcą mierzyć
Według materiału CUEBUS test ma dotyczyć współpracy między procesami, efektywności tras oraz optymalizacji zarządzania zapasem. To rozsądny zestaw celów dla inteligentnej intralogistyki. Sam humanoid nie musi być najszybszą maszyną w zakładzie, jeśli potrafi obsłużyć kilka istniejących stanowisk bez budowania dedykowanego przenośnika lub robota stacjonarnego dla każdego z nich.
Nie opublikowano jednak KPI, progu sukcesu, końcowej daty pilotażu ani liczby cykli. Bez tych informacji nie da się ocenić, czy projekt ma ambicję przejść do produkcji, czy przede wszystkim służy zbieraniu danych i integracji. Właśnie dlatego po starcie będziemy szukać nie filmu promocyjnego, lecz liczb: completion rate, czasu cyklu, interwencji człowieka i awarii interfejsu między systemami.
Dlaczego heterogeniczna współpraca robotów ma znaczenie
Fabryki już dziś korzystają z wielu rodzajów automatyzacji: AGV, AMR, przenośników, regałów automatycznych, cobotów i klasycznych manipulatorów. Humanoid ma sens ekonomiczny tylko wtedy, gdy potrafi wejść w taki ekosystem zamiast wymagać jego całkowitej przebudowy. CUEBUS/Yazaki testuje więc jeden z bardziej wartościowych scenariuszy physical AI: integrację z istniejącym przepływem materiałów.
Podobny wniosek pojawia się w naszym porównaniu AMR i AGV: wybór robota to tylko część systemu. Fleet management, standardy komunikacji, strefy bezpieczeństwa i integracja z WMS/MES często mają większy wpływ na ROI niż maksymalna prędkość pojedynczej maszyny. Humanoid dokłada do tego jeszcze manipulację i bardziej złożoną percepcję.
Co z tego może wynikać dla Europy
Europejskie zakłady automotive mają podobny problem: wiele procesów jest już częściowo zautomatyzowanych, ale pomiędzy nimi pozostają ręczne „mosty”. Jeżeli elastyczny robot potrafi przejąć takie przejścia bez kosztownego przebudowywania całej linii, może otworzyć zastosowania, w których klasyczna automatyzacja nie dawała dotąd zwrotu. Warunkiem jest jednak bezpieczeństwo, przewidywalność i integracja z istniejącymi systemami jakości.
Dzisiejszy materiał traktujemy jako zapowiedź ważnego pilotażu, nie dowód jego sukcesu. Data 21 września pochodzi z komunikatu organizatorów. Dopiero potwierdzenie startu i późniejsze wyniki pokażą, czy CUEBUS oraz humanoid potrafią utrzymać stabilny przepływ materiału w praktyce.
Jak rozpoznać, że pilot wyszedł poza demonstrację
Po uruchomieniu będziemy szukać informacji o liczbie wykonanych cykli, czasie przekazania części, odsetku nieudanych prób i sposobie obsługi wyjątków. Szczególnie ważne będzie, czy humanoid potrafi reagować na zmianę pozycji ładunku i opóźnienie po stronie magazynu, czy też proces wymaga bardzo sztywnego ustawienia środowiska. W produkcji właśnie takie drobne odchylenia najczęściej odróżniają efektowną demonstrację od systemu, który może pracować przez całą zmianę. Drugim sygnałem będzie decyzja Yazaki o rozszerzeniu próby na rzeczywiste procesy, kolejne stanowiska lub większą liczbę robotów.
Co powinno się wydarzyć, gdy przekazanie części nie wychodzi
Najbardziej informacyjna próba nie musi być tą, w której wszystko działa idealnie. Wyobraźmy sobie pojemnik ustawiony nieco inaczej niż podczas przygotowania pokazu. Magazyn zakończył swoje zadanie, ale humanoid nie potwierdza skutecznego chwytu. System powinien rozpoznać ten stan, zatrzymać dalsze podawanie i pozostawić jednoznaczną informację dla operatora. To przykładowy scenariusz oceny integracji, a nie opis funkcji już potwierdzonej w pilotażu Yazaki.
Podobnie ważny jest powrót po przerwie. Jeżeli jedna część pozostaje pomiędzy systemami, wznowienie pracy nie powinno oznaczać utraty jej identyfikatora ani ponownego wydania tego samego zlecenia. Zapis rozpoczęcia, pobrania, przekazania i akceptacji tworzy historię pojedynczego zadania. Właśnie taki rejestr umożliwia później analizę przyczyn zatrzymań. Film pokazujący jeden poprawny transfer nie pozwala sprawdzić zachowania przy ponownym uruchomieniu lub przy błędzie komunikacji.
Jest też kwestia wyboru architektury. Humanoid nie powinien być automatycznie uznany za lepszy od ramienia na stałym stanowisku, przenośnika albo mobilnego manipulatora. Jeżeli punkty pobrania i oddania pozostają niezmienne, prostszy układ może wystarczyć. Argument za bardziej uniwersalnym robotem pojawia się dopiero wtedy, gdy potrzebna jest zmiana zadań, miejsc lub sposobów manipulacji. To pytanie podobne do tego, które stawiamy przy przygotowywaniu Atlasa do pracy w fabrykach Hyundai.
Dobry raport końcowy mógłby pokazać nie tylko średni czas transferu, ale również najdłuższe cykle, powody nieudanych prób i czas ręcznego przywracania pracy. Szczególnie ważne byłoby rozdzielenie czasu uczenia od czasu normalnego wykonywania zleceń. Dla firm przygotowujących podobny projekt nasza sekcja dla biznesu jest punktem wyjścia do zdefiniowania problemu operacyjnego. W tym przypadku ciekawą informacją pozostaje plan integracji; dopiero wyniki pozwolą ocenić, czy udało się uprościć przepływ materiałów, czy jedynie zbudować nową demonstrację.
Źródła i weryfikacja
Komunikat CUEBUS z 10 września wskazuje planowany start 21 września. Nie potwierdzono osobno wyników ani wykonania próby tego dnia. Scenariusze błędów są przykładami redakcyjnymi.