ROSCon 2026: NVIDIA i Google otwierają nową warstwę Physical AI
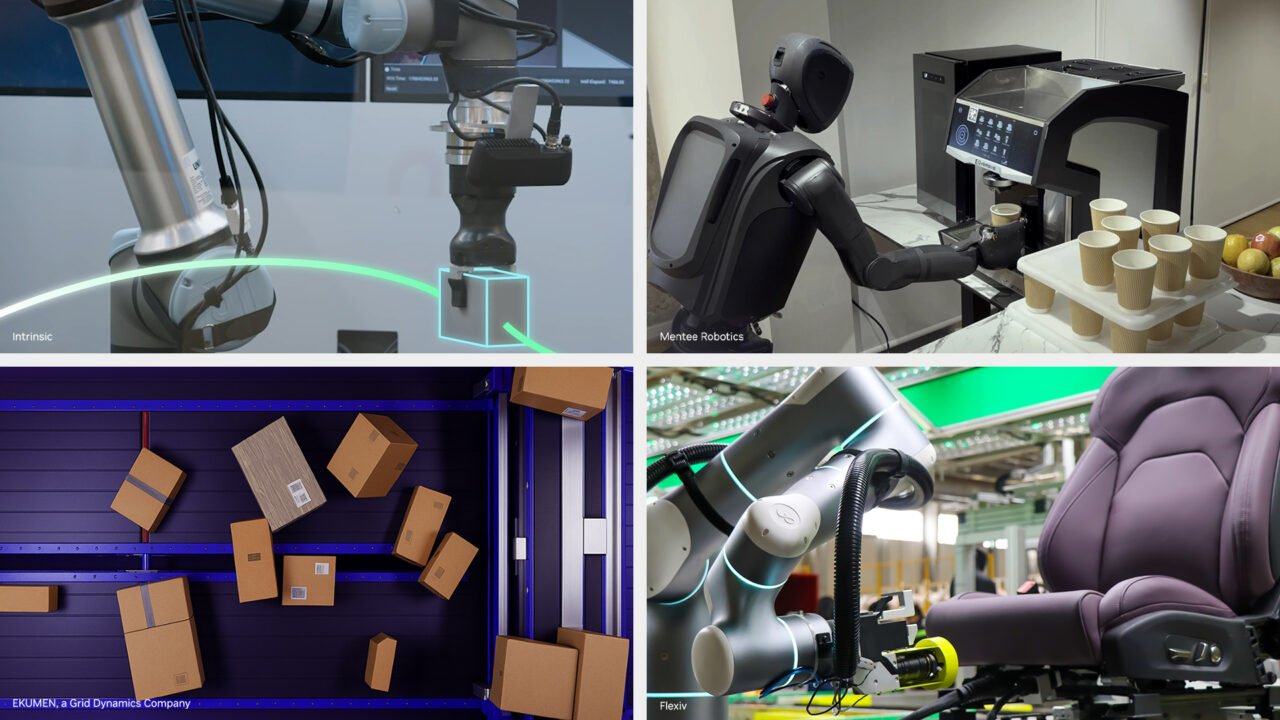
22 września NVIDIA udostępniła Isaac ROS 5.0, a Intrinsic należący do Google otworzył Intrinsic Core na licencji Apache 2.0. To dwa osobne release’y, ale razem pokazują ten sam kierunek: coraz większa część wartości Physical AI przenosi się do otwartego software stacku.
ROSCon 2026 przyniósł dwie premiery, które są mniej efektowne niż nowy humanoid, ale mogą mieć większy wpływ na tempo budowania robotów. NVIDIA wprowadziła Isaac ROS 5.0 z agentowymi workflow i nowymi bibliotekami percepcji, a Intrinsic udostępnił jako open source zestaw usług do sterowania, planowania, percepcji i symulacji.
Wspólny mianownik jest prosty: zespoły robotyczne mają spędzać mniej czasu na składaniu infrastruktury od zera, a więcej na zadaniu, które robot ma wykonywać. To ważne, bo koszt integracji nadal jest jednym z największych hamulców komercjalizacji robotów.
Isaac ROS 5.0: agent AI jako narzędzie dewelopera robotyki
NVIDIA opisuje Isaac ROS jako zestaw akcelerowanych GPU pakietów zbudowanych na ROS. W wersji 5.0 pojawiają się agent-ready skills i dokumentacja przygotowana tak, aby agent AI mógł pomagać w konfiguracji, manipulacji i pracy z narzędziami Isaac. Przykładem jest skill do dostrajania FoundationStereo do konkretnego zestawu kamer i środowiska.
FoundationPose dostał bibliotekę inference, która według NVIDIA pozwala śledzić pozycję i orientację obiektów do 5,5 razy szybciej. To benchmark producenta, a nie test RoboMorrow. Release wspiera ROS Lyrical i Ubuntu 24.04 oraz platformy od Jetson Orin Nano do Jetson Thor.
NVIDIA wskazuje integracje z Mentee Robotics, Universal Robots, ROBOTIS, FieldAI, Flexiv i innymi firmami. Ważne jest to, że Isaac ROS nie jest wyłącznie frameworkiem do symulacji. Ma łączyć development z kodem działającym na edge compute w fizycznym robocie.
Intrinsic Core: Google otwiera przemysłowy runtime
Intrinsic Core jest innym typem produktu. To zestaw gotowych capability i usług obejmujących sensor-based control, pose estimation, motion planning, grasp planning, camera calibration i symulację opartą na Gazebo. Intrinsic podkreśla kompatybilność z ROS oraz hardware-agnostic real-time control framework.
Najbardziej praktycznym elementem jest Open Machine Tending Solution: referencyjne rozwiązanie do obsługi maszyn CNC. Intrinsic pokazuje współpracę z partnerami takimi jak NVIDIA, Universal Robots, FANUC, ATI, Schunk, Robotiq i Basler. Zamiast ogólnej obietnicy „robot będzie robił wszystko” dostajemy punkt startowy dla konkretnego przemysłowego workflow.
Dlaczego te dwa release’y warto czytać razem
NVIDIA i Intrinsic nie oferują tego samego. Isaac ROS jest silnie związany z akcelerowanym compute NVIDIA i bibliotekami Physical AI. Intrinsic Core próbuje dostarczyć szerszy, sprzętowo niezależny runtime oraz gotowe capability do automatyki przemysłowej. Oba projekty spotykają się jednak w ROS i w idei gotowych komponentów, które można składać zamiast pisać od zera.
To przesuwa konkurencję w robotyce. Jeszcze niedawno przewagę budowało się głównie poprzez hardware: lepsze silniki, sensory i mechanikę. W 2026 r. coraz ważniejsze są dane, modele, runtime, narzędzia do symulacji, kalibracja i workflow deweloperski. Podobny ruch w stronę infrastruktury opisujemy w analizie D-Robotics i układów dla Physical AI.
Jetson Orin Nano jest jednym z najtańszych sposobów wejścia w ekosystem NVIDIA edge AI. Sprawdź aktualne oferty na Amazon.pl. Link afiliacyjny; dobierz pamięć i wersję zestawu do projektu.
Czego jeszcze nie wiemy
- ile czasu agentowe workflow Isaac ROS realnie oszczędzą w projektach produkcyjnych;
- jak stabilnie agenci poradzą sobie z dużymi, wielopakietowymi projektami ROS;
- jaka część wartości Intrinsic pozostanie w open source, a jaka w usługach enterprise;
- czy Intrinsic Core zbuduje szeroki ekosystem poza partnerami startowymi;
- jak łatwo będzie przenosić aplikacje między różnymi platformami compute i robotami.
Co to znaczy dla małej firmy w Europie
Największa szansa nie polega na tym, że software nagle zrobi integrację za darmo. Polega na skróceniu drogi do pierwszego działającego stanowiska. Mały integrator może zacząć od gotowego motion planningu, perception i symulacji, a własny czas przeznaczyć na chwytak, proces klienta, safety i ekonomię stanowiska.
To również może obniżyć koszt eksperymentowania. Jeżeli standardowe elementy są open source i mają dobrą dokumentację, firma nie musi od razu kupować kompletnej zamkniętej platformy. Nadal potrzebuje kompetencji robotycznych, ale część pracy infrastrukturalnej staje się wspólna dla całego ekosystemu.
Wniosek RoboMorrow
Najważniejszy sygnał z ROSCon 2026 brzmi: Physical AI staje się wojną o software stack, nie tylko o ciało robota. Isaac ROS 5.0 próbuje wprowadzić agentów AI do codziennego workflow dewelopera, a Intrinsic Core otwiera komponenty używane do budowy przemysłowych aplikacji. Jeżeli te narzędzia rzeczywiście skrócą integrację, ich wpływ może być większy niż kolejny wzrost liczby stopni swobody humanoida.
Co obserwować przez najbliższe pół roku
Najlepszym testem Isaac ROS 5.0 nie będzie liczba pobrań, lecz to, czy agentowe workflow pojawią się w realnych repozytoriach i skrócą czas konfiguracji. W robotyce błąd wygenerowany przez agenta może wyjść poza kod i wpłynąć na ruch maszyny, dlatego potrzebne są mocne testy, symulacja i kontrola człowieka. Agent przyspieszający boilerplate jest użyteczny; agent zmieniający parametry sterowania bez walidacji może być ryzykiem.
W Intrinsic Core kluczowe będzie tempo kontrybucji spoza Google i partnerów. Open source ma największą wartość wtedy, gdy powstają sterowniki, przykłady i integracje dla wielu robotów, kamer i chwytaków. Jeżeli projekt pozostanie głównie repozytorium jednej firmy, jego wpływ będzie mniejszy. Jeżeli wokół Open Machine Tending powstaną gotowe moduły dla różnych obrabiarek i robotów, może stać się praktycznym standardem startowym dla integratorów.
Dla RoboMorrow ważne będzie też, czy te narzędzia obniżą koszt wdrożenia mierzalnie. Będziemy szukać danych o czasie integracji, liczbie wymaganych inżynierów, interwencjach i przenoszeniu aplikacji między stanowiskami. Dopiero takie wskaźniki pokażą, czy „agentic robotics development” jest zmianą ekonomiczną, czy tylko nową warstwą interfejsu.