Unity Simulation Pro wchodzi w Early Access dla robotyki
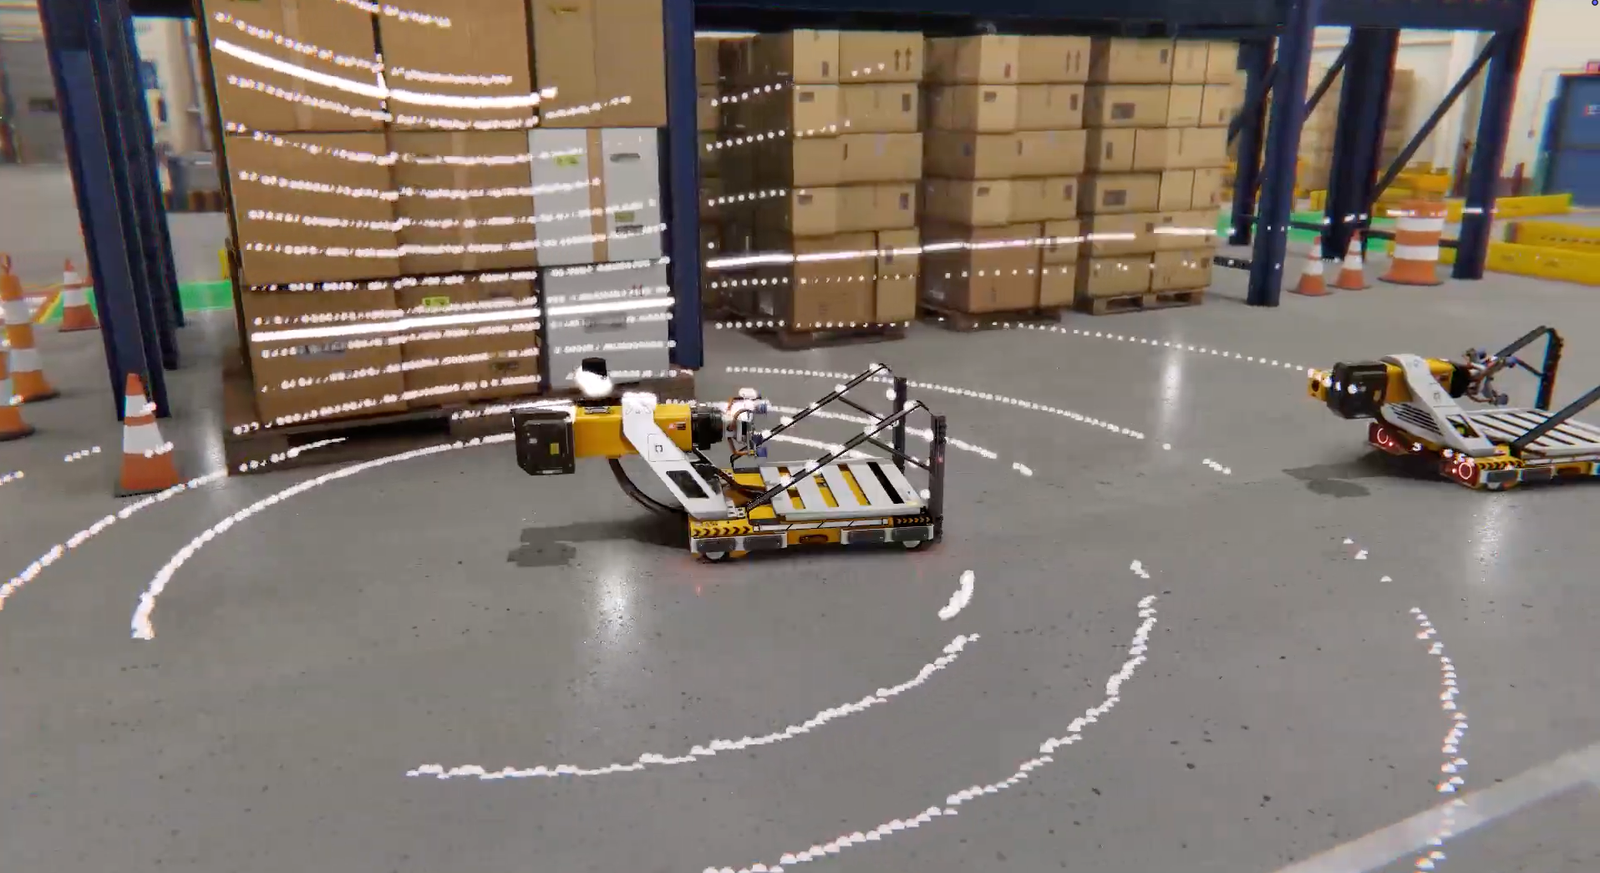
Unity ogłosiło 22 września dostęp Early Access do nowego pakietu Simulation Pro ukierunkowanego na robotykę. Pakiet działa z Unity 6.3 lub nowszym i wymaga licencji Unity Industry. Zawiera importer URDF, symulację LiDAR/kamer/IMU, kompatybilność z ROS 2 oraz headless Linux build target.
Unity chce wrócić do centrum rozmowy o symulacji robotów. Simulation Pro w nowej, robotycznej odsłonie zbiera w jednym wspieranym pakiecie elementy, które zespoły wcześniej często składały samodzielnie: opis robota, sensory, połączenie z ROS i skalowanie symulacji. To nie jest efektowna premiera hardware’u, ale może być istotna dla firm, które próbują skrócić drogę od cyfrowego modelu do maszyny na hali.
Co wchodzi w Simulation Pro
Pakiet ma importer URDF, który według Unity zachowuje łańcuch kinematyczny modelu robota, gotową symulację LiDAR, kamer i IMU, kompatybilność z ROS 2 oraz możliwość budowania wersji headless dla Linuxa. Ten ostatni element jest ważny, gdy firma chce uruchamiać wiele symulacji równolegle bez renderowania interfejsu graficznego na każdym workerze.
Unity pozycjonuje zestaw do sensor simulation, treningu robotów, virtual commissioning i generowania danych syntetycznych. To bezpośrednio nakłada się na obszary, o których pisaliśmy przy Isaac ROS 5.0 i otwarciu Intrinsic Core. Różnica polega na punkcie wyjścia: Unity wnosi do robotyki dojrzały silnik real-time 3D, narzędzia assetowe i workflow znane z branż interaktywnych.
Nie mylmy „nowego pakietu” z narodzinami Unity w robotyce
Nazwa Simulation Pro pojawiała się w ekosystemie Unity już kilka lat temu, a firmy budowały symulacje robotyczne na Unity Industry wcześniej. Nowy komunikat dotyczy jednak wspieranego pakietu zintegrowanego konkretnie pod współczesny workflow robotyczny. Dlatego właściwy opis to uruchomienie nowej odsłony/produktu w Early Access, a nie twierdzenie, że Unity dopiero teraz odkryło symulację robotów.
Unity wskazuje przykłady TIER IV/AWSIM, KITECH i Medtronic jako dowody, że platforma jest używana w realnych projektach. Te case studies pokazują potencjał technologii, ale nie są neutralnym benchmarkiem Simulation Pro przeciw Isaac Sim, Gazebo czy MuJoCo. Nie mamy dziś zestawu porównawczego mierzącego fidelity, szybkość, koszt i sim-to-real na tych samych scenariuszach.
URDF i ROS 2: mniej klejenia infrastruktury
Najbardziej praktyczna obietnica jest prosta: zespół nie powinien za każdym razem przepisywać opisu robota, własnoręcznie budować wirtualnych sensorów i utrzymywać niestandardowego mostu do ROS. Jeżeli importer i sensory są stabilne, inżynierowie mogą więcej czasu poświęcić zachowaniu maszyny, testowaniu edge cases i walidacji percepcji.
To ważne zwłaszcza w erze modeli robotycznych. Dane i symulacja rosną razem z ambicjami modeli bazowych, co opisujemy w materiale o Generalist AI i finansowaniu robot foundation models. Sam model nie rozwiązuje problemu niedoboru bezpiecznych, różnorodnych danych. Symulator może zwiększyć pokrycie przypadków, ale tylko wtedy, gdy jego sensory i fizyka są wystarczająco wiarygodne dla zadania.
Co jest deklaracją Unity, a czego nie wiemy
Unity mówi o skróceniu drogi od modelu do sprzętu, skalowaniu walidacji i ograniczeniu własnej infrastruktury. To logiczne korzyści architektury, ale RoboMorrow nie ma niezależnego pomiaru pokazującego, ile czasu lub pieniędzy Simulation Pro faktycznie oszczędza. Nie znamy też prostego, osobnego cennika pakietu – wiadomo, że Early Access wymaga Unity Industry.
Nie wiadomo również, jak pakiet zachowa się przy bardzo dużych projektach ROS 2, nietypowych sensorach, closed-loop control i tysiącach równoległych instancji. Dla zespołu produkcyjnego równie ważne będą deterministyczność, automatyzacja CI, wersjonowanie assetów i możliwość odtworzenia eksperymentu. Te aspekty trzeba oceniać w praktyce, a nie z materiału marketingowego.
Konkurencja z Isaac Sim, Gazebo i MuJoCo
Simulation Pro nie musi „wygrać” jednego globalnego benchmarku, żeby być ważny. Firmy wybierają symulator w zależności od potrzeb: fotorealistyczny rendering, fizyka kontaktu, integracja z konkretnym compute, otwartość, łatwość tworzenia świata czy skalowanie w chmurze. Unity może być atrakcyjne tam, gdzie zespół ma już kompetencje i assety w tym środowisku.
Z drugiej strony NVIDIA ma bardzo silny ekosystem Physical AI, Gazebo jest głęboko zakorzenione w ROS, a MuJoCo ma mocną pozycję w researchu i uczeniu sterowania. Warto też obserwować dane z realnych ruchów, takie jak HiPHI i setki godzin danych dla humanoidów, bo przyszłe workflowy będą prawdopodobnie łączyć symulację, dane demonstracyjne i doświadczenie z fizycznego robota.
Early Access zmienia też sposób, w jaki warto podchodzić do wdrożenia. Pakiet można już oceniać w konkretnych projektach, ale nie należy zakładać stabilności i kompatybilności charakterystycznej dla dojrzałego release’u produkcyjnego. Zespół rozważający Simulation Pro powinien najpierw odtworzyć własny krytyczny scenariusz: import URDF, komunikację ROS 2, model sensora, sterowanie w pętli oraz uruchomienie headless. Dopiero taki test pokaże, czy nowy pakiet rzeczywiście usuwa pracę integracyjną, czy tylko przenosi ją do innego miejsca stosu.
Znaczenie dla Polski i UE
Dla europejskich integratorów i zespołów R&D korzyścią może być możliwość szybszego prototypowania bez rozbudowanej własnej warstwy symulacyjnej. Dotyczy to robotów magazynowych, przemysłowych, medycznych i autonomicznych maszyn. Szczególnie małe zespoły mogą docenić gotowe sensory i URDF, jeżeli dokumentacja oraz wsparcie okażą się dojrzałe.
Barierą będzie koszt całego środowiska, kompetencje Unity i ewentualny lock-in assetów. Open-source’owe narzędzia pozostają ważnym punktem odniesienia. Dlatego Simulation Pro traktujemy jako nowego silnego uczestnika stosu, a nie oczywistego następcę dotychczasowych rozwiązań.
Wniosek RoboMorrow
Najciekawszy element premiery to nie lista sensorów, lecz produktowe „opakowanie” robotycznego workflow w wspierany pakiet. Jeżeli Unity rzeczywiście zmniejszy ilość kodu integracyjnego i ułatwi skalowanie testów, może przyspieszyć zespoły, które już żyją w ekosystemie Unity Industry.
Do oceny potrzebujemy jednak niezależnych benchmarków, informacji o kosztach i przykładów pełnego sim-to-real. Early Access oznacza, że to początek weryfikacji. Będziemy obserwować kompatybilność z ROS 2, stabilność URDF, skalowanie headless i to, czy społeczność robotyczna zacznie budować wokół pakietu powtarzalne workflowy.