Atlas dostał cztery palce. Boston Dynamics wyjaśnia, dlaczego piąty byłby błędem
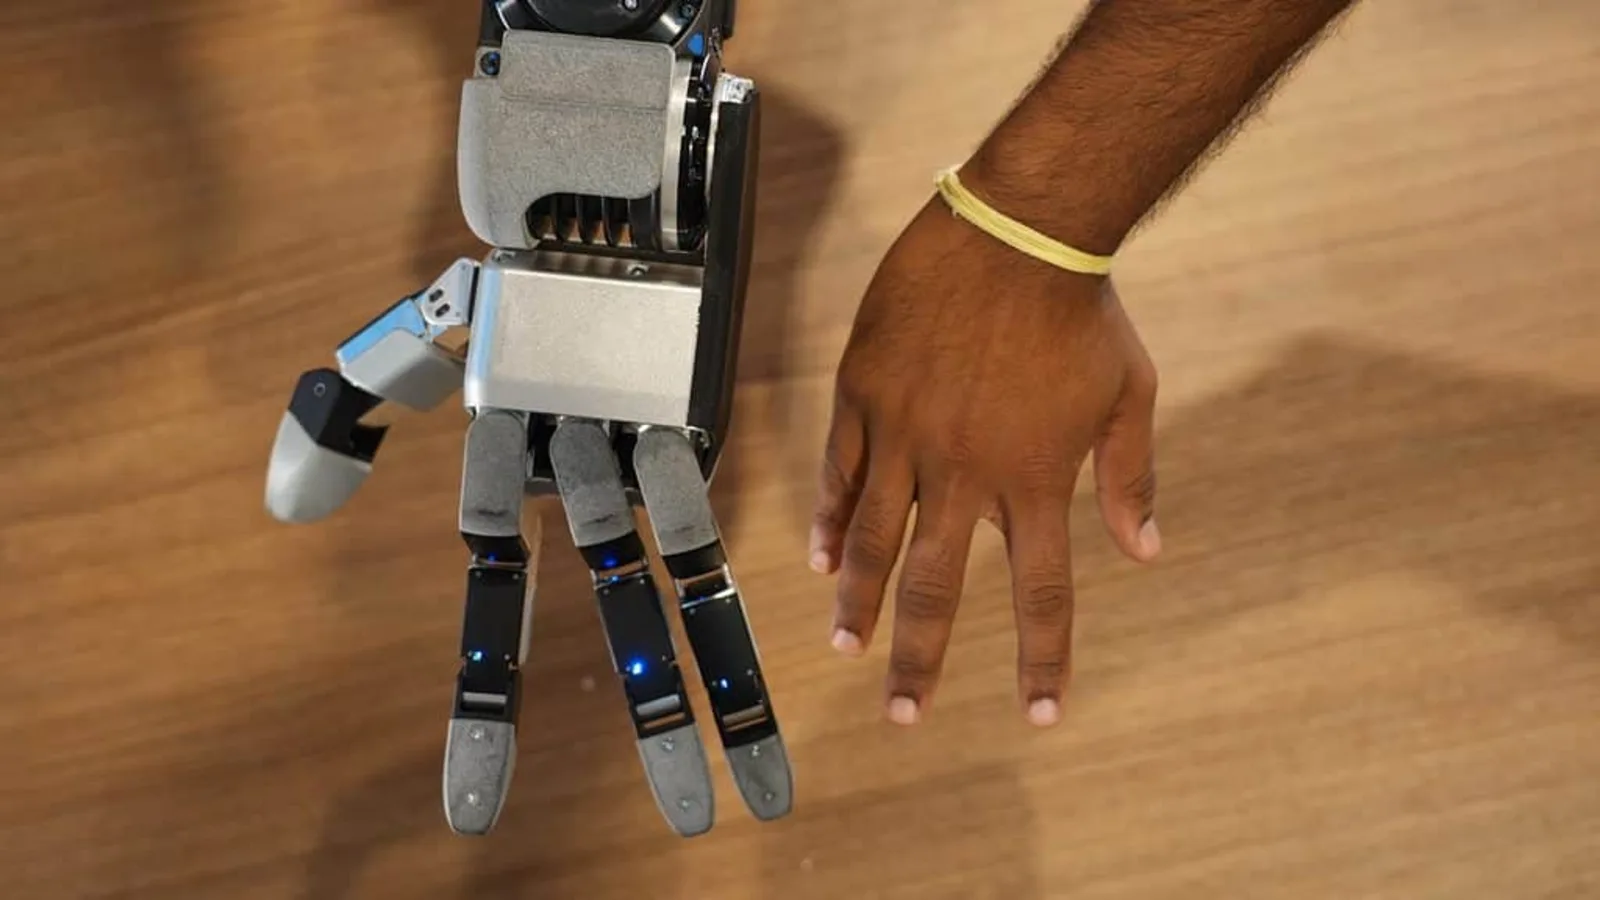
Boston Dynamics zrobiło coś, co w świecie humanoidów wygląda niemal prowokacyjnie: nowa dłoń Atlasa ma cztery palce, a nie pięć. Jednocześnie liczba stopni swobody wzrosła z siedmiu do trzynastu. To nie jest zabieg stylistyczny. Firma mówi wprost, że projektowano ją pod realną manipulację, trening AI i drogę do masowej produkcji.
W praktyce ta premiera jest ciekawsza niż kolejny film z efektownym ruchem całego robota. Dłoń jest jednym z miejsc, w których zderzają się trzy wymagania humanoida: musi być wystarczająco zręczna, mocna i odporna, a przy tym możliwa do produkcji oraz serwisowania w dużej skali. Boston Dynamics pokazuje, że produktowy humanoid nie musi kopiować człowieka 1:1.
13 stopni swobody zamiast siedmiu
Poprzednia generacja dłoni była projektowana przede wszystkim do chwytania szerokiej gamy obiektów. Nowa ma je również aktywnie manipulować. Boston Dynamics podaje 13 stopni swobody: cztery w przeciwstawnym kciuku i po trzy w pozostałych palcach. Palce mogą się rozchylać, a kciuk ma wykonywać precyzyjne chwyty szczypcowe i trójpunktowe.
Firma pokazuje zastosowania z narzędziami wyposażonymi w spust — wiertarkami, zakrętarkami, szlifierkami, gwoździarkami czy palnikami spawalniczymi. Sam film demonstracyjny nie dowodzi oczywiście niezawodności w wielozmianowej produkcji. Pokazuje jednak, jakie ruchy i geometrie Boston Dynamics uwzględniło już na etapie mechaniki.
Dlaczego Atlas nie dostał małego palca
Najciekawsza jest decyzja o pozostawieniu czterech palców. Według firmy dodatkowy palec oznaczałby trzy kolejne aktuatory, większą objętość, koszt i więcej elementów, które mogą ulec awarii. Zespół testował nawet funkcjonalną wartość piątego palca w prosty sposób: inżynierowie sklejali sobie mały i serdeczny palec i sprawdzali, czego realnie nie są w stanie zrobić.
To bardzo produktowe myślenie. W robotyce antropomorfizm bywa atrakcyjny wizualnie, ale każda dodatkowa oś to nie tylko potencjalna zdolność. To także przewody, łożyska, sterowanie, kalibracja, ciepło, masa, części zamienne i statystyka awarii. Jeśli cztery palce realizują zadania, piąty musi uzasadnić swój koszt przez wartość procesu.
Bez cięgien przez stawy i z jednym typem aktuatora
Nowa dłoń wykorzystuje bezpośrednie napędy w stawach. Boston Dynamics podkreśla, że nie prowadzi delikatnych linek przez kolejne przeguby i wykorzystuje jeden typ aktuatora. Ma to upraszczać konstrukcję oraz wymianę modułów. To ważne, bo dłoń humanoida pracuje w miejscu narażonym na uderzenia, kontakt z narzędziami i bardzo dużą liczbę cykli.
Firma zachowała siłę zbliżoną do wcześniejszej dłoni i wskazuje, że konstrukcja ma radzić sobie z obciążeniami odpowiadającymi m.in. przenoszeniu załadowanej minilodówki o masie przekraczającej 100 funtów. Traktujemy to jako deklarację projektową producenta, nie pomiar RoboMorrow.
Dłoń zaprojektowana także dla symulacji i reinforcement learning
Mechanika ma być możliwie wiernie odwzorowywana w symulacji. To ma znaczenie dla sim-to-real reinforcement learning: im mniejsza różnica między modelem a fizycznym napędem, tym większa szansa, że zachowanie wyuczone w symulatorze przejdzie na robota bez kosztownych poprawek.
Atlas otrzymał również gęste czujniki nacisku na opuszkach i dłoni. Połączenie informacji dotykowej z propriocepcją może pomagać wykrywać drobny kontakt i korygować chwyt. Znów: obecność sensorów nie jest jeszcze dowodem, że system potrafi niezawodnie wykonać tysiące cykli konkretnego montażu. To komponent, który taką strategię umożliwia.
Najważniejsza informacja jest produkcyjna, nie biologiczna
Boston Dynamics łączy projekt dłoni z drogą Atlasa do seryjnej produkcji. To zmienia kryteria sukcesu. Prototyp badawczy może mieć egzotyczne podzespoły i wymagać zespołu inżynierów. Produkt przemysłowy musi dać się powtarzalnie zbudować, naprawić i utrzymać w flocie.
Dlatego cztery palce mogą być ważniejszą deklaracją niż próba maksymalnego podobieństwa do człowieka. Jeśli Atlas ma pracować przy narzędziach i stanowiskach zbudowanych dla ludzi, potrzebuje odpowiedniej geometrii i sprawności. Nie potrzebuje jednak wszystkich elementów ludzkiej anatomii, jeśli nie wnoszą wartości do wykonywanego procesu.
Czego ta premiera jeszcze nie dowodzi
Nie znamy publicznego czasu życia palców, MTBF, kosztu kompletnej dłoni, czasu wymiany serwisowej ani danych z wielomiesięcznej pracy nowych chwytaków u klienta. Nie ma też publicznej ceny Atlasa. Materiał pokazuje kierunek produktu i demonstracje manipulacji, a nie wynik wspólnego benchmarku z innymi humanoidami.
Dla kupującego istotne będą dopiero liczby operacyjne: ile cykli wykonuje ręka przed serwisem, jak zachowuje się po zabrudzeniu, jakie toleruje uderzenia, jak szybko można wymienić moduł i czy polityki manipulacji utrzymują jakość po zmianie narzędzia lub stanowiska.
Dlaczego warto to śledzić
Wyścig humanoidów przechodzi z etapu „czy robot potrafi?” do etapu „czy da się zbudować tysiące takich robotów i utrzymać je przy pracy?”. Dłoń jest idealnym testem tej zmiany. Boston Dynamics rezygnuje z elementu, który wydawałby się oczywisty w ludzkiej kopii, aby zmniejszyć złożoność i jednocześnie zwiększyć funkcjonalność manipulacji.
Jeśli ta architektura trafi do flot produkcyjnych, ważniejszy od liczby palców będzie koszt wykonanej operacji, niezawodność i szybkość uczenia nowych narzędzi. To właśnie te dane będziemy dopisywać do istniejącego obrazu Atlasa, zamiast oceniać produkt po jednym filmie.
Co cztery palce zmieniają w pilotażu przemysłowym
Przy wdrożeniu przemysłowym liczba palców nie jest metryką sukcesu. Liczą się powtarzalność chwytu, obsługa konkretnych narzędzi, odzyskanie kontroli po poślizgu, czas wymiany modułu i koszt pojedynczej wykonanej operacji. Nowa dłoń Atlasa jest ciekawa właśnie dlatego, że Boston Dynamics świadomie zamienia biologiczne podobieństwo na prostszą architekturę: cztery palce, 13 stopni swobody i bezpośrednie napędy mają zapewnić zakres ruchu potrzebny do manipulacji bez dokładania trzech kolejnych aktuatorów tylko po to, by odtworzyć mały palec.
Dla klienta sensowny pilot powinien więc obejmować serię powtarzalnych cykli z tym samym narzędziem, zmianę narzędzia bez ręcznego resetu, celowe zakłócenia chwytu i pomiar liczby interwencji. Warto osobno zapisać czas serwisu dłoni oraz to, czy polityka manipulacji działa po zmianie stanowiska lub geometrii detalu. Dopiero takie dane powiedzą, czy uproszczenie konstrukcji rzeczywiście przekłada się na niższy koszt utrzymania i wyższą dostępność floty.
Zdjęcie wyróżniające: oficjalny materiał Boston Dynamics pokazujący nową dłoń Atlasa obok ludzkiej dłoni. Źródło obrazu.
Źródła i metodologia
Tekst opiera się na źródłach pierwotnych i dodatkowej weryfikacji redakcyjnej; sprawdzono 3 października 2026. Deklaracje producentów opisujemy jako deklaracje producentów i oddzielamy je od danych niezależnych. To nie jest test własny RoboMorrow.