Robot chwyta pudełko razem z wiekiem. s.Oliver wybiera Nomagic
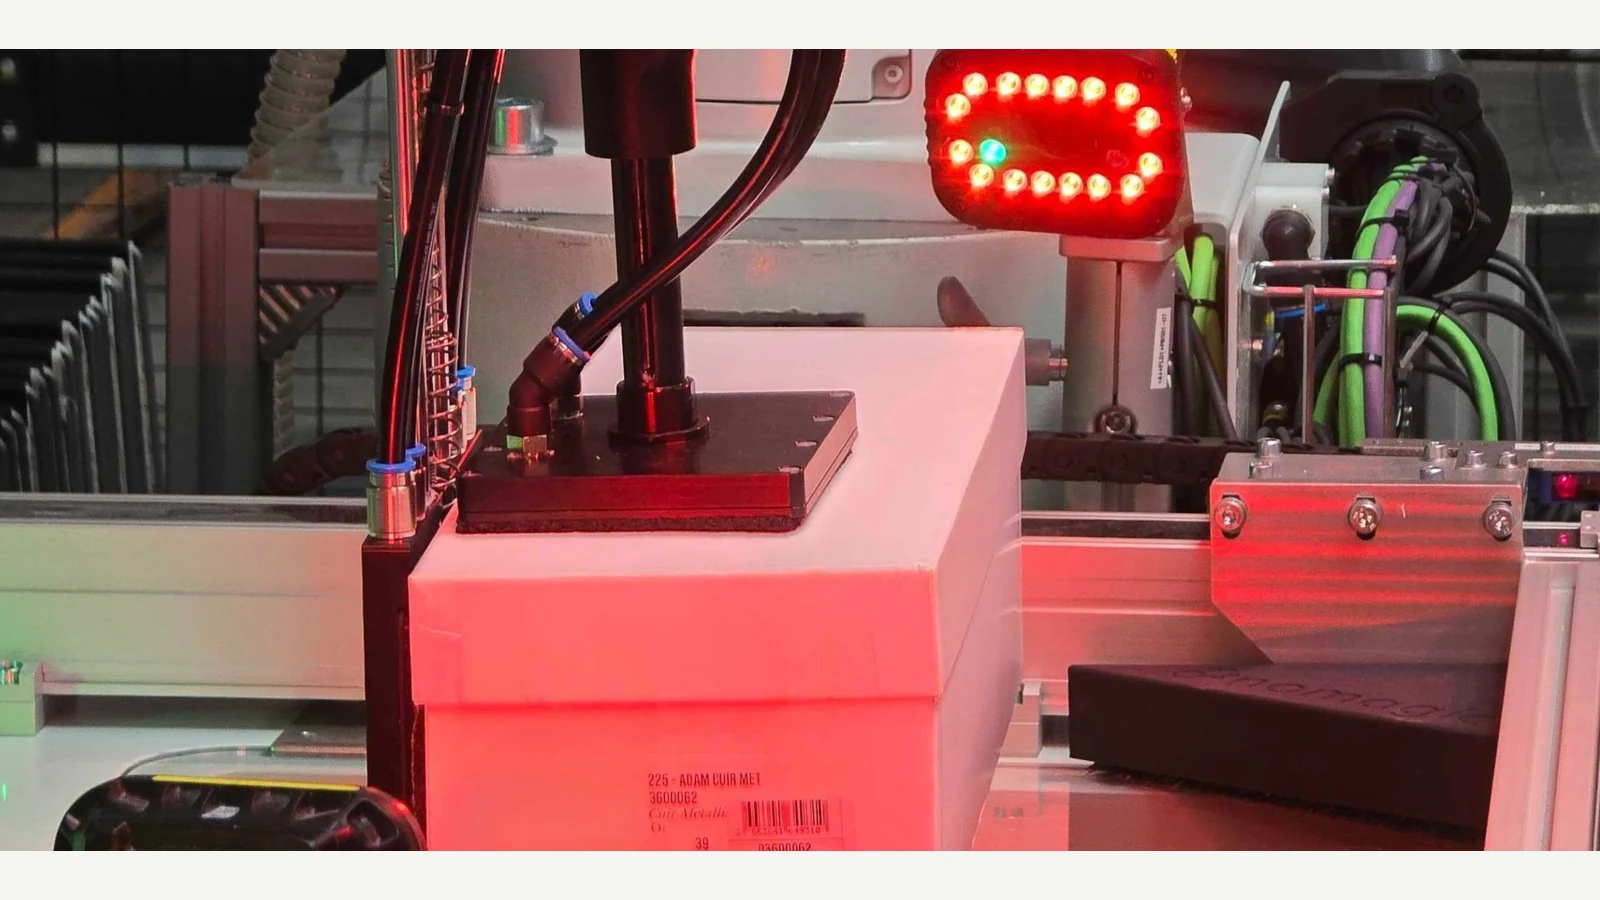
Pudełko po butach wygląda jak łatwe zadanie dla robota. Problem zaczyna się, gdy wieko nie jest przyklejone. Chwyt za górę może zostawić podstawę na miejscu, a zbyt mocny nacisk uszkodzić opakowanie. Właśnie takim detalem zajmuje się Nomagic. Firma ogłosiła 14 października, że grupa s.Oliver wybrała jej robotykę do centrum logistycznego w Dettelbach w Niemczech. Źródło: Nomagic.
Projekt obejmuje podawanie różnych artykułów modowych do dalszych etapów procesu, w tym pudełek z butami. Ważną częścią rozwiązania jest Shoebox Picker: specjalny chwytak połączony z rozpoznawaniem obrazu i sterowaniem ruchem. To ciekawy przykład automatyzacji dopasowanej do fizycznego problemu, który pojawia się w zwykłym zamówieniu internetowym.
Komunikat o wyborze dostawcy: 14 października 2026 r. Weryfikacja RoboMorrow: 18 października 2026 r. Film przedstawia technologię Shoebox Picker; wyniki uruchomienia w Dettelbach nie zostały jeszcze opublikowane.
Dlaczego pudełko z luźnym wiekiem jest trudniejsze od paczki?
Zaklejony karton transportowy zachowuje się jak jeden przedmiot. Pudełko obuwnicze może składać się z dwóch luźno połączonych części. Do tego dochodzą różne wymiary, materiały i położenia w pojemniku. Łatwy dla człowieka ruch wymaga od robota rozpoznania, za co można bezpiecznie chwycić.
Według opisu Shoebox Picker system rozpoznaje typ pudełka oraz jego orientację, a następnie dobiera punkty chwytu. Mechanizm zabezpiecza wieko i podstawę. Ma też obsługiwać pudełka ustawione w różnych pozycjach, co ogranicza potrzebę ręcznego przygotowywania każdego przedmiotu przed pobraniem. Warto zwrócić uwagę na cały ruch: rozpoznanie, uchwycenie, podniesienie i kontrolowane odłożenie.
Co dokładnie ma zostać zautomatyzowane u s.Oliver?
Komunikat mówi o procesach określanych jako induction: podawaniu kolejnych artykułów do dalszej zautomatyzowanej obsługi. Zakres obejmuje szerszy asortyment modowy, a chwytanie pudełek obuwniczych jest jedną z jego ważnych części. s.Oliver chce zwiększyć wydajność, ograniczyć powtarzalną obsługę ręczną i przygotować logistykę na wzrost wolumenu.
Nie podano liczby stanowisk ani daty pełnego uruchomienia. Możemy więc mówić o wyborze dostawcy i zapowiedzianym zastosowaniu. Różnica ma praktyczne znaczenie: dopiero praca na rzeczywistym asortymencie klienta pokaże, jak szeroką część strumienia produktów da się obsłużyć w założonym tempie.
Chwytak ma już historię poza najnowszym komunikatem
Shoebox Picker otrzymał nagrodę IFOY 2026. Organizator konkursu opublikował też Innovation Check, opisujący jednoczesne zabezpieczenie podstawy i pokrywy oraz możliwość zmiany orientacji pudełka. Ocena wskazuje również wcześniejsze zastosowanie u Zalando. To użyteczny kontekst dla technologii wybieranej obecnie przez kolejnego klienta.
W tej historii interesujące jest połączenie mechaniki z rozpoznawaniem otoczenia. Sam program potrzebuje narzędzia, które utrzyma obie części opakowania. Sam chwytak potrzebuje informacji o ich położeniu. Wartość powstaje wtedy, gdy oba elementy współpracują na różnych pudełkach, bez ciągłego ustawiania ich przez człowieka w jednej idealnej pozycji.
Pokrycie asortymentu i skuteczność pojedynczego chwytu to różne miary
Nomagic deklaruje w opisie produktu możliwość obsługi 98% typów pudełek obuwniczych. Tę wartość należy czytać jako deklarowane pokrycie asortymentu. Nie opisuje ona wyników s.Oliver ani odsetka poprawnie zakończonych zamówień w Dettelbach. Tam liczyć się będzie konkretny zestaw produktów oraz sposób ich dostarczania do stanowiska.
Przykład jest prosty: system może radzić sobie z szeroką paletą pudełek, a mimo to potrzebować pomocy przy uszkodzonym opakowaniu. Dobrze zaprojektowany proces powinien wtedy sprawnie przekazać wyjątek operatorowi i pozwolić kontynuować pozostałą pracę. Taka obsługa wyjątków jest częścią oceny automatyzacji, obok samej szybkości ruchu.
W magazynie odzieżowym problemem bywa przerwa pomiędzy etapami
RoboMorrow zwraca uwagę na znaczenie tego projektu dla całego przepływu. Automatyczne składowanie niewiele przyspieszy wysyłkę, jeśli duża część produktów będzie oczekiwać na ręczne podanie do kolejnego urządzenia. Wyspecjalizowany chwytak może pomóc tam, gdzie sposób pakowania towaru wymusza dodatkową obsługę.
Ten temat łączy się z trzema opisywanymi przez nas zadaniami: sortowaniem zwrotów Zalando, dostarczaniem pojemników przez HaiPick Climb dla LPP oraz pakowaniem zamówień przez Ultra OP1. Każde dotyczy innego fragmentu magazynu. Połączenie ich wyników wymaga spójnego procesu i poprawnej integracji.
Następny sprawdzian: pełna zmiana w Dettelbach
Najciekawsze przyszłe dane to udział obsługiwanych artykułów, liczba ręcznych interwencji oraz stabilność pracy przy zmianie asortymentu. Dla operatora magazynu przydatne będzie także porównanie czasu oczekiwania przed stanowiskiem i za nim. Zysk w jednym punkcie powinien skrócić drogę całego zamówienia.
Na razie nie ma publicznej ceny projektu ani wyników uzasadniających wyliczenie zwrotu z inwestycji. Jest za to nazwany klient, konkretne centrum logistyczne i jasno opisane zadanie. To dobry powód, żeby obserwować tego robota: jego najważniejsza umiejętność może zaczynać się od utrzymania wieka na zwykłym pudełku.
Zdjęcie: Nomagic, udostępnione przez IFOY AWARD z przypisaniem autorstwa Nomagic. Fotografia chwytaka ilustruje technologię; nie przedstawia wdrożenia w centrum s.Oliver.