Ten robot najpierw ćwiczy w symulacji. Potem wyrzuca puszkę
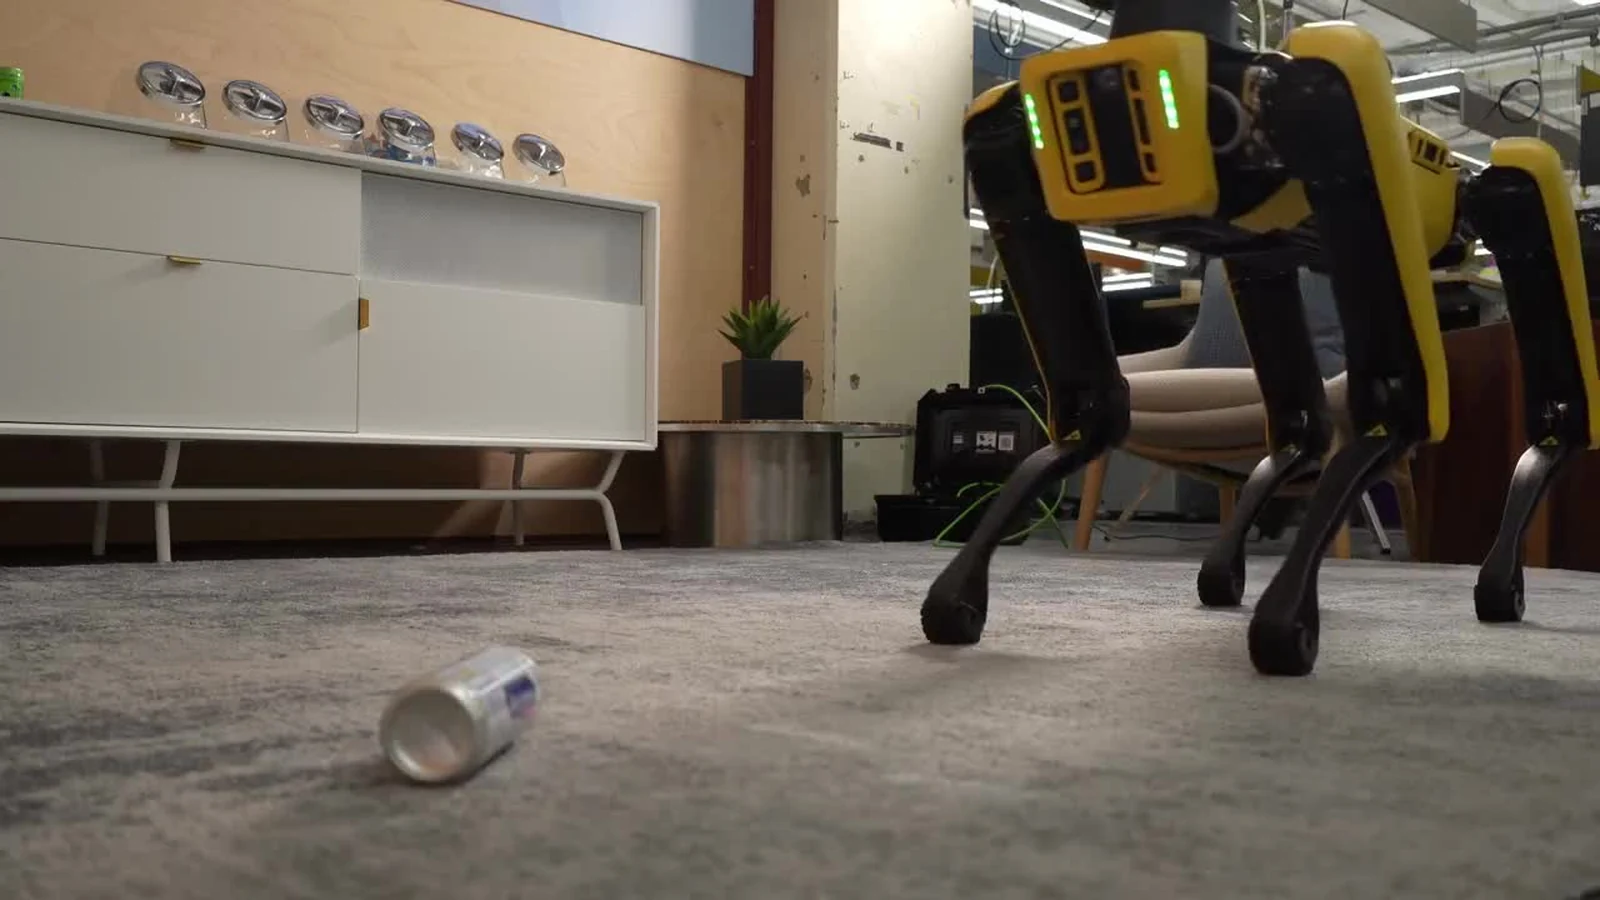
Robot podnosi puszkę i ma wyrzucić ją do kosza otwieranego pedałem. Najpierw jednak ćwiczy ten ruch w komputerowej symulacji. Google wykorzystuje Spota do pokazania Gemini 4 Argon — modelu, który ma łączyć rozumienie sytuacji, tworzenie kodu i przygotowanie działania w świecie fizycznym.
Publikacja z 13 października pokazuje konkretną sekwencję: model przygotowuje w MuJoCo wirtualny kosz, robot ćwiczy utrzymanie równowagi i naciśnięcie pedału, a następnie wykonuje zadanie na sprzęcie. To demonstracja podejścia do uczenia i sterowania, a nie zapowiedź gotowego domowego robota do sprzątania.
Kosz z pedałem jest trudniejszy, niż wygląda
Puszka nie ma tylko znaleźć się nad pojemnikiem. Robot musi zachować stabilność, odpowiednio ustawić nogę, otworzyć pokrywę i nie wypuścić przedmiotu zbyt wcześnie. Błąd jednego elementu może przekreślić poprawne wykonanie pozostałych. Właśnie dlatego tak zwyczajne zadanie jest czytelnym przykładem problemu robotycznego.
Sprzętem jest Spot firmy Boston Dynamics wyposażony w ramię. To istniejąca platforma rozwijana m.in. do inspekcji, zbierania danych i manipulacji przedmiotami. Nowość w omawianym filmie dotyczy sposobu wykorzystania modelu Google, nie premiery nowego czworonożnego robota.
Najciekawsza część odbywa się przed ruchem
MuJoCo jest symulatorem fizyki używanym w badaniach nad robotami. Pozwala sprawdzać ruchy i kontakt między obiektami w modelowanym otoczeniu. Wirtualna próba nie zużywa rzeczywistego osprzętu i ułatwia analizę błędu. Jej wartość zależy jednak od tego, czy model dobrze oddaje istotne właściwości zadania.
Przy koszu liczą się nie tylko wymiary. Znaczenie mogą mieć położenie zawiasu, reakcja pedału, tarcie czy stabilność podstawy. Jeżeli symulacja pokazuje łatwy ruch, którego prawdziwa pokrywa nie pozwala wykonać, robot nauczy się niewłaściwej odpowiedzi. Przeniesienie treningu na sprzęt jest zatem osobnym etapem weryfikacji.
W naszej ocenie interesująca jest możliwość skrócenia przygotowania takiej próby. Zamiast osobno tworzyć scenę, opisywać zadanie i analizować kolejne obrazy, zespół może próbować połączyć te czynności w jednym procesie z modelem AI. To nadal praca inżynierska, ale jej część mogłaby wymagać mniej ręcznego łączenia narzędzi.
Na filmie są dwie rzeczywistości
Materiał Google przeplata nagranie fizycznego Spota z obrazem komputerowej symulacji. Te fragmenty pełnią inne role: jeden przedstawia przygotowanie ruchu, drugi jego wykonanie na urządzeniu. Nie należy traktować każdej sceny z widocznym robotem jako nagrania pracy rzeczywistej maszyny.
Podobnie wynik modelu w zadaniu z pytaniami o świat nie jest procentem skuteczności całego robota. ERQA, przywołane przez Google, ocenia rozumowanie na podstawie zadań i obrazów. Taki pomiar może być przydatny przy wyborze modelu, ale nie zastąpi serii prób obsługi tego samego kosza w zmienionych warunkach.
Dobre polecenie nadal wykonuje ważną część pracy
Pokaz obejmuje szczegółową instrukcję i dodatkowe sprawdzanie ustawienia robota przed wypuszczeniem puszki. Praktyczny wniosek jest prosty: sposób opisania zadania oraz warunki zakończenia są częścią systemu. Samo stwierdzenie, że robot korzysta z dużego modelu, nie mówi, ile przygotowania wymaga jego działanie.
To pomaga oddzielić tę historię od wcześniejszego materiału o Gemini Robotics 2. Poszczególne demonstracje pokazują różne elementy robotycznego stosu: planowanie, generowanie ruchu, percepcję albo przygotowanie danych. Nie można przenosić wyniku jednego elementu na dowolną maszynę z logo Gemini.
Co mogłoby z tego wynikać dla firm?
Najbardziej przekonujący kierunek to łatwiejsze przygotowywanie nowych zadań dla istniejącego sprzętu. Firma nie musi potrzebować robota wyrzucającego puszki. Może potrzebować szybszej adaptacji chwytu, sprawdzenia prostego mechanizmu albo przygotowania sceny testowej przed zmianą na stanowisku.
Warunek jest operacyjny: próby powinny pokazać, co dzieje się po przestawieniu przedmiotu, przy nieudanym chwycie i po zmianie otoczenia. Ważny jest również czas przygotowania oraz liczba interwencji. Bez tego trudno ocenić, czy model rzeczywiście skraca wdrożenie, czy tylko przenosi pracę do innego narzędzia.
Inny praktyczny przykład wykorzystania tej platformy opisujemy przy Spocie, Orbit i reagowaniu na zdarzenia w zakładzie. Tam punktem wyjścia jest inspekcja; tutaj — nauczenie fizycznej czynności. W obu przypadkach warto pytać o konkretny proces, a nie o ogólną „inteligencję” robota.
Dostępność: model i integracja to osobne zakupy
Google opisuje dostęp deweloperski do Argona. Nie przedstawia jednak kompletnego pakietu „Spot z tym zadaniem” z ceną i terminem wdrożenia w Polsce. Zakup sprzętu, dostęp do modelu oraz przygotowanie i utrzymanie aplikacji to odrębne kwestie.
Film jest wartościowy, ponieważ pozwala prześledzić drogę od planowania do kontaktu z prawdziwym przedmiotem. Warto oglądać go wraz z pytaniami o udział operatora. Obiecujący postęp polega tu na przygotowaniu nowej umiejętności, a jego skalę pokaże dopiero powtarzalne wykonanie poza warunkami demonstracji.
Zdjęcie: Google, kadr rzeczywistego Spota z oficjalnego filmu. Film zawiera również symulację. Analiza źródeł; RoboMorrow nie przeprowadzało własnego testu modelu ani robota.