ASTRA: robot Caltech zmontował segment konstrukcji na orbicie
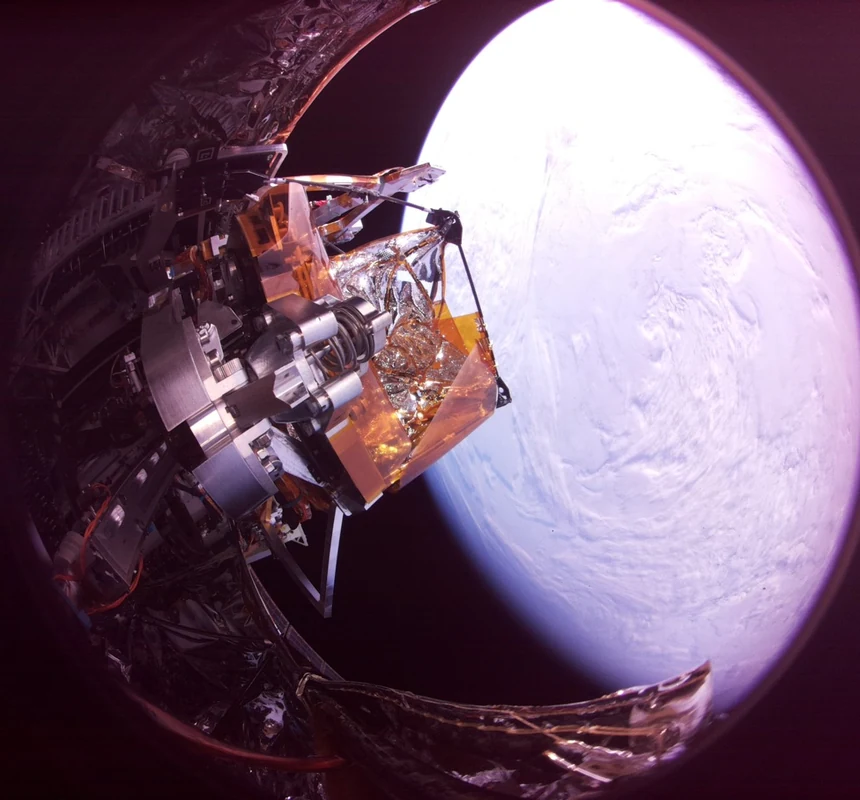
Robot Caltech zmontował na orbicie trzeci segment kratownicy. To konkretne osiągnięcie projektu ASTRA, o którym Caltech i DARPA poinformowały 5 listopada 2026 r. Dwa wcześniejsze segmenty przygotowano na Ziemi i rozłożono po starcie. Robot nie zbudował jeszcze całej anteny ani gotowej elektrowni kosmicznej.
Spis treści
Ta różnica jest sednem wiadomości. Rozłożenie konstrukcji złożonej przed startem oraz połączenie osobnych części już w kosmosie rozwiązują inne problemy. ASTRA pokazała drugi z tych procesów w ograniczonej skali. Poniżej wyjaśniamy, co ten demonstrator zmienia i gdzie kończą się potwierdzone wyniki.
Co rzeczywiście wykonano?
ASTRA, czyli Autonomous In-Space Tensioned Reflector Assembly, jest demonstracją w programie DARPA NOM4D. Ładunek wystartował 30 marca 2026 r. na platformie Vigoride 7 firmy Momentus, w misji SpaceX Transporter-16. Zawierał gotowe fragmenty konstrukcji, manipulator oraz podajniki części do dalszego montażu.
Po zwolnieniu zabezpieczeń i wysunięciu dwóch gotowych segmentów przeprowadzono montaż trzeciego. Zespół wysyłał polecenia z Ziemi i kontrolował wynik na zdjęciach. Oznacza to autonomiczne wykonywanie określonych operacji w nadzorowanym eksperymencie, a nie robota samodzielnie wybierającego dowolny projekt i budującego bez udziału operatorów.
| Potwierdzone | Czego to jeszcze nie oznacza |
|---|---|
| Montaż trzeciego segmentu na orbicie | Ukończenia całej konstrukcji reflektora |
| Łączenie przygotowanych prętów i węzłów | Produkcji części z surowego materiału lub druku 3D |
| Automatyzacja sekwencji manipulacji | Braku naziemnych poleceń, kontroli i naprawiania problemów |
| Demonstracja koncepcji w kosmosie | Gotowej usługi komercyjnej ani wyliczonej opłacalności |
Zobacz demonstrację ASTRA
Materiał Caltech przedstawia projekt i demonstrację montażu. Oglądając film, rozróżniaj stanowisko laboratoryjne, wizualizacje przyszłych zastosowań oraz zdjęcia z misji. Fotografia wyróżniająca ten artykuł pochodzi z orbity i pokazuje rzeczywisty sprzęt, a nie wizję przyszłej anteny.
Dlaczego składanie na orbicie jest interesujące?
Wyniesienie dużej konstrukcji zaczyna się od małej przestrzeni: wnętrza rakiety. Projektant może złożyć urządzenie do transportu i później je rozwinąć, ale wtedy mechanizm składania staje się częścią projektu. Alternatywą jest transport mniejszych części oraz połączenie ich w miejscu pracy.
Ta druga droga pozwala inaczej postawić pytanie o rozmiar. Zamiast pytać tylko, jak upakować gotową strukturę, można pytać, jakie elementy łatwo przewieźć i niezawodnie ze sobą połączyć. Nie usuwa to ograniczeń masy, energii czy stabilności. Przenosi część trudności z jednorazowego rozkładania na wielokrotnie powtarzany proces montażowy.
W tym sensie najmniej widowiskowe elementy robota mogą okazać się najważniejsze: uchwyt, podajnik, geometria złącza i sposób potwierdzenia, że połączenie się udało. DARPA podkreśla znaczenie takiej integracji mechanicznej. To nie jest dowód, że do przełomu konieczny był humanoid lub model językowy.
Autonomia z naziemnym zapleczem
Caltech korzystało z zapasowego egzemplarza na Ziemi, aby odtwarzać problemy występujące podczas misji i sprawdzać rozwiązania przed wysłaniem kolejnych poleceń. Taki sposób pracy jest ważną częścią osiągnięcia. Fizyczny odpowiednik pomaga badać sytuacje, których zdalna fotografia nie wyjaśnia w całości.
Wynik pokazuje też, dlaczego samo słowo „autonomiczny” wymaga doprecyzowania. Robot może automatycznie wykonać ruchy w obrębie zadania, podczas gdy ludzie ustalają kolejne kroki, interpretują błędy i decydują o wznowieniu pracy. Warto czytać podobne komunikaty razem z naszym wyjaśnieniem roli operatora w robotyce.
Co powinien pokazać następny etap?
Najważniejsza będzie powtarzalność. Pojedyncze poprawne połączenie uzasadnia dalszą pracę, ale duża konstrukcja potrzebuje wielu poprawnych połączeń, przewidywalnej kontroli jakości oraz sposobu reagowania na nieudany krok. Im dłuższa sekwencja, tym bardziej liczy się umiejętność wykrywania odchyleń, zanim zablokują resztę montażu.
Przy ocenie kolejnych komunikatów warto szukać czterech informacji: liczby ukończonych segmentów, interwencji operatorów, czasu pracy i sposobu sprawdzania połączeń. Dopiero takie dane pozwolą porównywać kolejne demonstracje. Sam wzrost deklarowanego docelowego rozmiaru anteny nie wystarczy.
Podobne pytania pojawiają się przy robotach na ziemskich budowach: czy maszyna potrafi wykonać zadanie, ile wymaga przygotowania i co dzieje się po błędzie? Zobacz Origin OG-1 i przygotowanie robota do prac wykończeniowych. Zastosowania są inne, ale rozdzielenie demonstracji od powtarzalnej pracy pozostaje równie potrzebne.
Najczęstsze pytania
Czy ASTRA zbudowała kompletną antenę?
Nie. Według Caltech powstał trzeci segment; dwa pierwsze były gotowe przed startem. Pełny projekt przewiduje jedenaście segmentów. Zespół nie spodziewa się ukończenia całej kratownicy przed końcem misji w grudniu.
Czy to drukowanie konstrukcji w kosmosie?
Nie w tej demonstracji. Robot łączy przygotowane elementy. Wytwarzanie materiału, składanie części i rozwijanie gotowego mechanizmu to odrębne procesy.
Kiedy technologia trafi do zwykłej eksploatacji?
Sprawdzone źródła nie podają daty wdrożenia komercyjnego. Demonstracja potwierdza wykonalność podejścia, nie gotowość produktu do zakupu.
Źródła
- Caltech: zakres wykonanych prac i ograniczenia misji, 5 listopada 2026.
- DARPA: demonstracja automatycznego montażu NOM4D, 5 listopada 2026.
Odczyt źródeł: 9 listopada 2026. Zdjęcie: Caltech/Momentus. Film: Caltech. Artykuł nie zawiera oferty zakupu ani linków afiliacyjnych do demonstratora.