Nie tylko Tesla i Chiny. Francuskie roboty, które warto znać
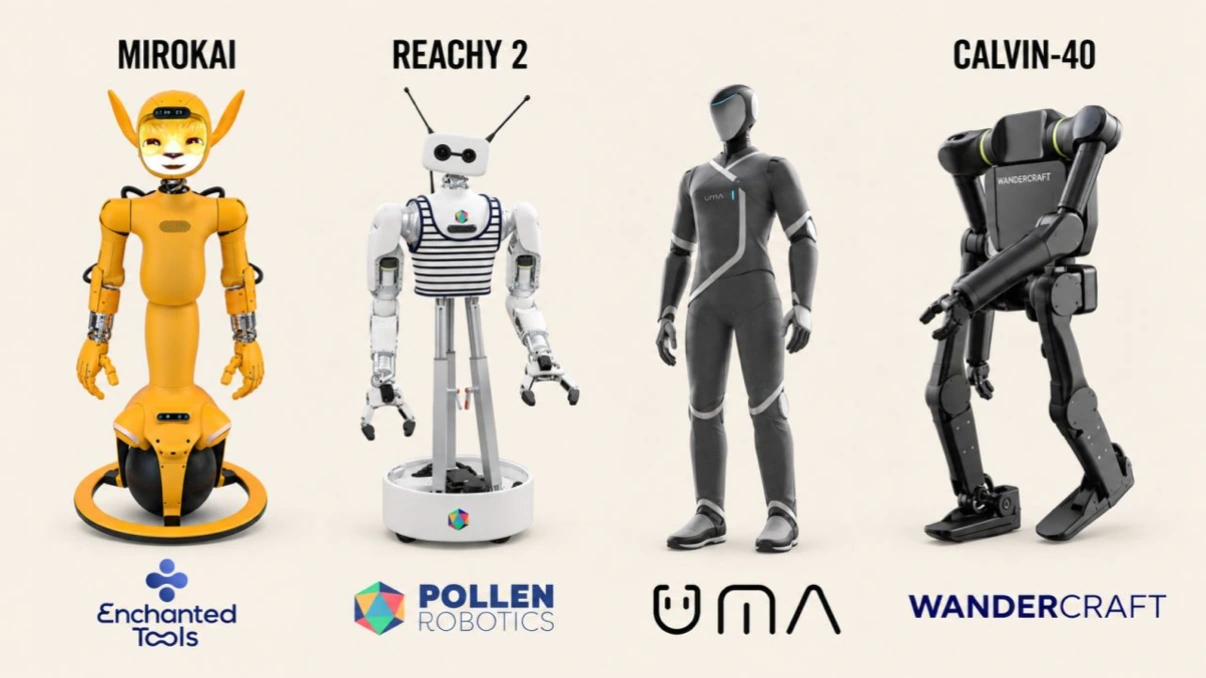
Mirokaï, Reachy 2, Northstar i Calvin-40 nie walczą o dokładnie ten sam rynek. Razem pokazują jednak, dlaczego rozmowa o przyszłości robotów nie powinna kończyć się na USA i Chinach. Sprawdzamy możliwości, rzeczywisty etap rozwoju i biznes, który może powstać wokół każdej z tych maszyn.
Humanoid przenoszący opony, otwarty robot do badań nad AI, sympatyczna postać pomagająca budować kontakt z ludźmi i projekt maszyny, która ma używać naszych narzędzi. Gdy zestawimy je obok siebie, nie otrzymamy czterech wersji tego samego produktu. Zobaczymy cztery odpowiedzi na znacznie ciekawsze pytanie: za jaką pracę robota ktoś naprawdę będzie chciał zapłacić?
To właśnie jest najciekawsze we francuskiej robotyce. Nie trzeba ogłaszać, że Francja pokonała Teslę, ani urządzać konkursu na najbardziej ludzką sylwetkę. Wystarczy przyjrzeć się Enchanted Tools, Pollen Robotics, UMA i Wandercraft: kontaktowi z człowiekiem, narzędziom dla badaczy, ambicji uniwersalnego manipulowania przedmiotami i automatyzacji pracy fizycznej. Takie kierunki opisują same firmy. [1][4][9][11]
Nasza teza jest prosta: wartość tego zestawienia tkwi w różnorodności, a nie w narodowym rankingu. Jedna z tych firm może odnieść sukces, nawet jeżeli świat nie doczeka się szybko robota, który potrafi wykonać każdą pracę człowieka. Ale każda musi przejść inny, bardzo konkretny sprawdzian.
Cztery firmy, cztery zadania — porównanie w minutę
| Firma i robot | Główna propozycja | Co potwierdzają źródła | Czego nie należy dopowiadać |
|---|---|---|---|
| Enchanted Tools — Mirokaï | Interakcja i asysta w przestrzeniach publicznych | Opisane zastosowania społeczne; nadzór opiekuna nadal wskazany w 2026 r. [1][2][3] | Pełnej autonomii we wszystkich reklamowanych scenariuszach |
| Pollen Robotics — Reachy 2 | Otwarta platforma badawcza z dwoma ramionami | Dokumentacja, SDK, teleoperacja i specyfikacja sprzętu [4][5][6][7] | Gotowego, bezobsługowego pracownika hotelu lub fabryki |
| UMA — Northstar | Projekt zręcznego humanoida ogólnego przeznaczenia | Prezentacja designu i zapowiedź pilotaży [9][10] | Seryjnego produktu o publicznie zweryfikowanych osiągach |
| Wandercraft — Calvin-40 | Przemieszczanie materiałów i powtarzalna praca fizyczna | Relacja producenta o pracy w Douai i komunikat o 12 klientach [11][12][13][14] | 12 flot w masowej eksploatacji lub zakończonego wdrożenia 350 robotów |
Wspólny termin „humanoid” potrafi więcej ukryć, niż wyjaśnić. Mobilny manipulator laboratoryjny i robot do przenoszenia materiałów mogą mieć podobną liczbę kończyn, a jednocześnie zupełnie inny model sprzedaży, warunki pracy i kryteria sukcesu. Dlatego poniżej nie przyznajemy punktów za wygląd. Sprawdzamy, do czego prowadzi każda z tych konstrukcji.
1. Mirokaï: robot, który nie musi wyglądać jak człowiek, żeby zainteresować ludzi
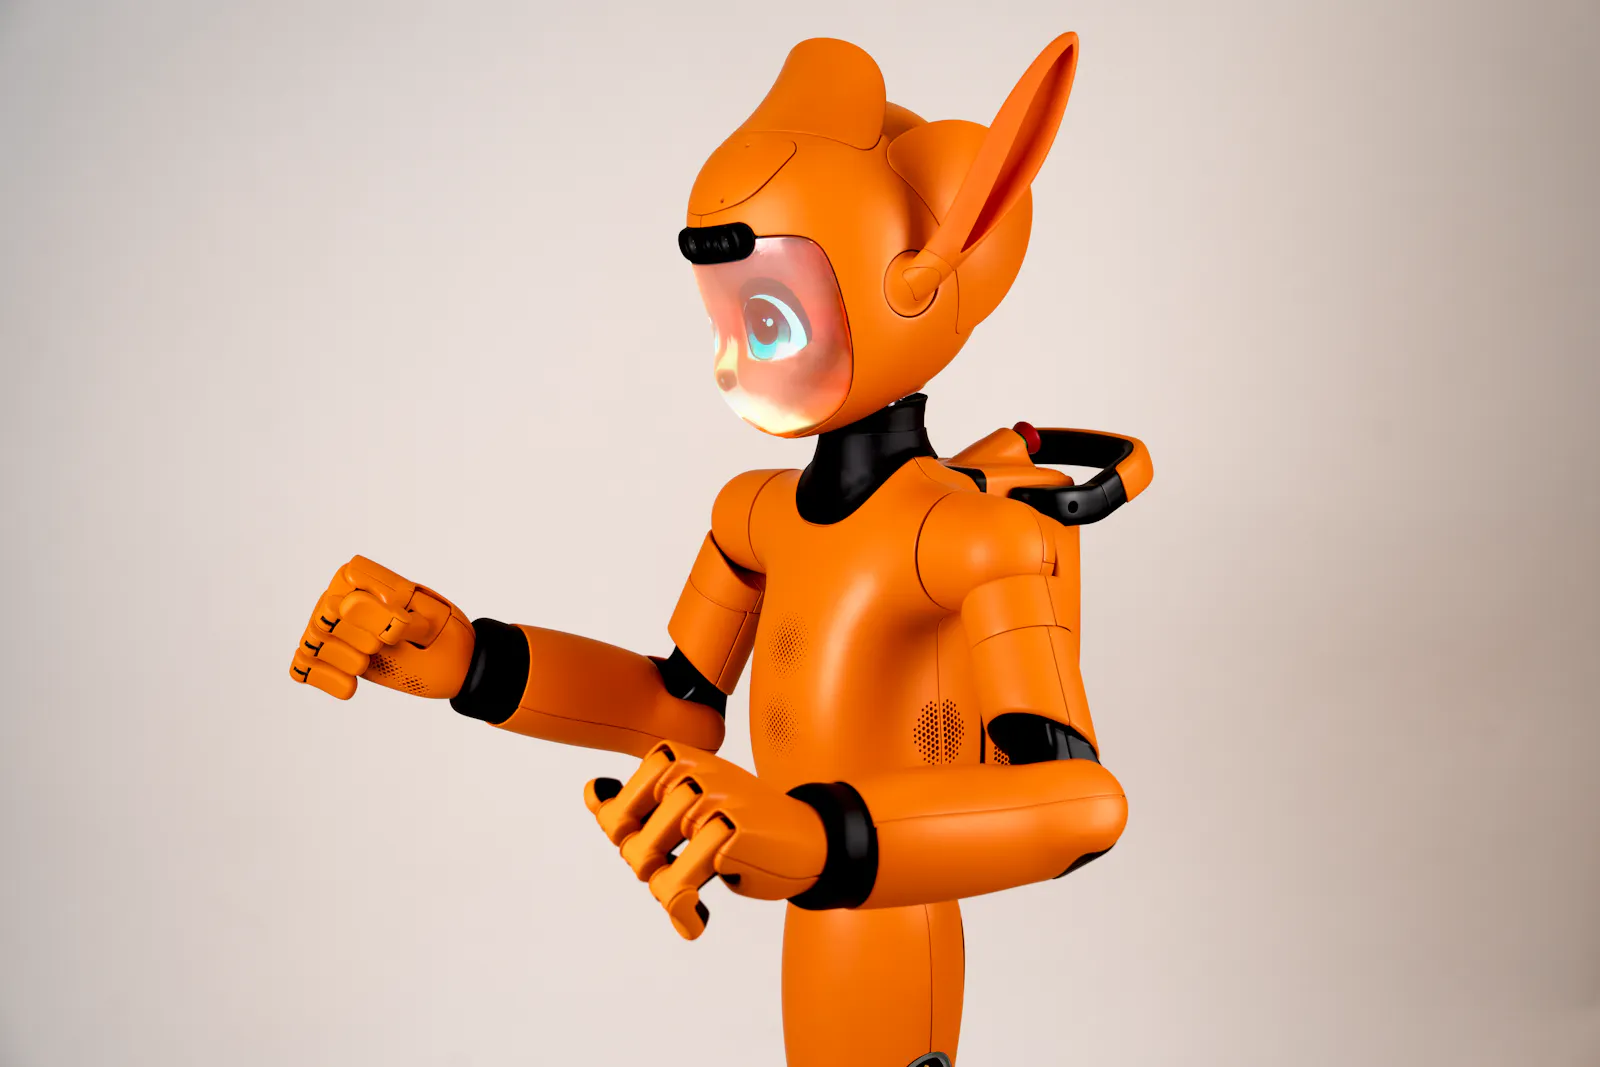
Enchanted Tools przedstawia Mirokaï jako rodzinę robotów do interakcji społecznych i asysty. W materiałach firmy pojawiają się opieka, gościnność, handel i lotniska; konstrukcja łączy mobilność, ekspresję oraz manipulowanie przedmiotami. Producent opisuje również projekt Miroki w radioterapii pediatrycznej Institut du Cancer de Montpellier. Chodzi o towarzyszenie dzieciom i wsparcie doświadczenia pacjenta, nie o samodzielne leczenie. [1][3]
Już sam wygląd pokazuje odmienną filozofię. Zamiast kopiować ludzką twarz i liczyć na realizm, Mirokaï buduje własną postać. Naszym zdaniem to nie jest tylko zabieg estetyczny: to hipoteza dotycząca sposobu, w jaki użytkownik będzie podchodził do maszyny. Czy łatwiej rozpocząć kontakt z wyraźnie fikcyjnym bohaterem niż z niedoskonałą imitacją człowieka? Czy taki projekt obniża oczekiwania wobec „ludzkiej” inteligencji, a zwiększa gotowość do interakcji? To pytania do sprawdzenia w konkretnych wdrożeniach, nie wyniki, które można wywnioskować ze zdjęcia.
Najważniejsze zastrzeżenie kryje się w FAQ, nie na grafice
Aktualna strona zakupowa Enchanted Tools wskazuje, że w 2026 r. opiekun powinien pozostawać blisko robota. Samodzielny powrót do ładowania zaplanowano na IV kwartał 2026 r., a szerszą autonomię na początek 2027 r. To harmonogram producenta, nie funkcje, których dostępność potwierdziliśmy w niezależnym teście. [2]
To istotnie zmienia sposób czytania marketingowego skrótu „autonomous navigation and charging”. Nawigacja w określonych warunkach nie musi oznaczać samodzielności całej usługi. Robot może umieć przemieścić się między punktami, ale nadal wymagać pomocy przy nietypowej sytuacji, zachowaniu odwiedzającego albo przerwaniu zadania.
Co mogłoby uzasadnić zakup?
W hotelu mierzyłbym liczbę spraw faktycznie załatwionych przez robota, a nie liczbę osób, które zrobiły sobie z nim zdjęcie. W placówce opiekuńczej oddzieliłbym atrakcyjność pierwszego kontaktu od regularnego używania po kilku tygodniach. W szpitalu ocenę korzyści trzeba pozostawić odpowiednio zaprojektowanemu badaniu i personelowi medycznemu; sama obecność urządzenia na oddziale nie dowodzi skuteczności klinicznej.
Jest też prosty test ekonomiczny: jeżeli pracownik musi stale towarzyszyć robotowi, jakie dodatkowe zadanie udaje się wykonać, jaka jakość obsługi się poprawia lub jakie obciążenie znika? Opiekun nie przekreśla wartości produktu. Przekreśla natomiast automatyczne założenie, że robot od pierwszego dnia zastępuje pełny etat.
Werdykt RoboMorrow: Mirokaï to interesujący zakład o użyteczną interakcję, a nie francuska odpowiedź na każdą funkcję Optimusa. Najważniejszym dowodem będzie trwała wartość dla ludzi i personelu po zakończeniu efektu nowości.
2. Reachy 2: mniej obietnic o zastępowaniu ludzi, więcej narzędzi do budowania AI
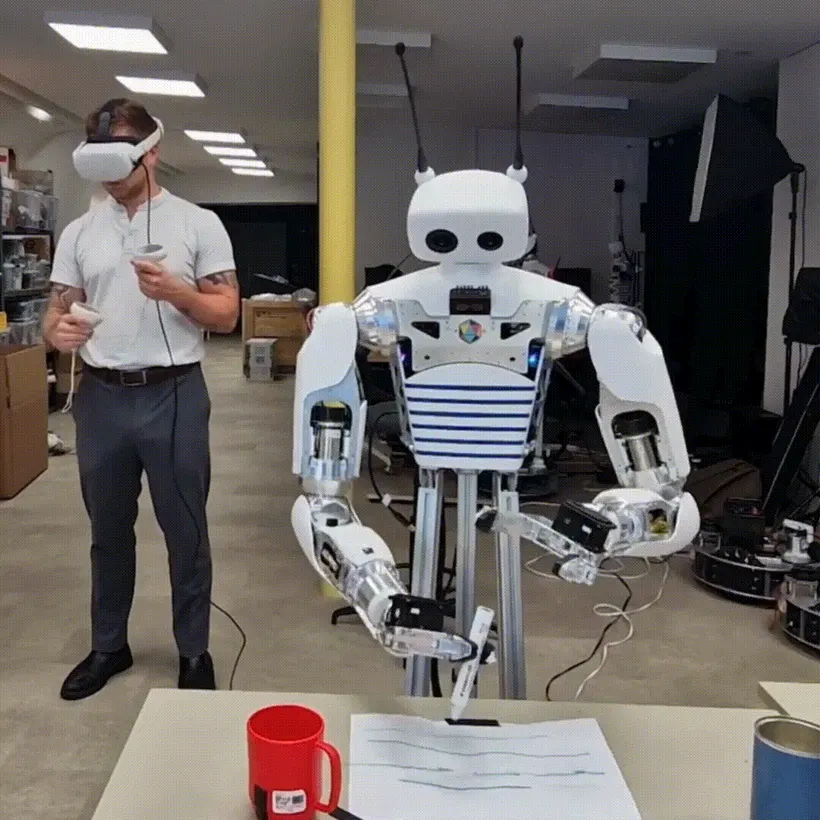
Reachy 2 jest przedstawiany przez Pollen Robotics jako otwarta platforma dla laboratoriów robotyki i ucieleśnionej AI. Producent udostępnia dokumentację, Python SDK i teleoperację VR; robot korzysta z ROS 2 Humble. W specyfikacji znajdziemy wysokość 136–166 cm, masę pełnej konfiguracji do 50 kg i udźwig około 3 kg na ramię. [4]
Dokumentacja precyzuje dwa ramiona po siedem stopni swobody, szyję o trzech stopniach swobody i ręczną regulację wysokości. Podstawa jest wielokierunkowa. To przydatne informacje o budowie, ale żaden z tych parametrów nie jest miarą inteligencji robota. [5]
Osiem godzin baterii to nie osiem godzin samodzielnej pracy
Dokumentacja mobilnej podstawy podaje osiem godzin pracy na baterii. Nie traktujemy tej wartości jako gwarancji ośmiogodzinnej zmiany całego systemu, intensywnie poruszającego ramionami i wykonującego określony proces. Do porównania potrzebny byłby ten sam scenariusz, obciążenie i sposób liczenia przestojów. [6]
Jeszcze ważniejsze jest bezpieczeństwo. Instrukcja Pollen nakazuje obserwowanie robota i gotowość do zatrzymania awaryjnego; ostrzega też o braku automatycznego wykrywania kolizji w opisanym systemie. To wyraźna wskazówka, aby nie przedstawiać platformy badawczej jako urządzenia, które wystarczy wstawić między przypadkowych klientów sklepu. [7]
Dlaczego platforma badawcza może być bardzo dobrym biznesem?
Laboratorium nie musi kupować gotowej odpowiedzi. Czasem kupuje możliwość szybkiego zadawania kolejnych pytań: jak nauczyć robota nowego chwytu, jak zbierać demonstracje, jak porównać dwa modele sterowania, jak odtworzyć eksperyment kolegi. W takim modelu wartość może powstawać dzięki skróceniu drogi od pomysłu do pierwszych użytecznych danych.
Otwartość może ułatwiać ten proces, ale nie usuwa kosztu inżynierii. Zespół nadal potrzebuje kompetencji, infrastruktury obliczeniowej, procedur i czasu. Sensownym kryterium zakupu byłaby więc nie tylko cena sprzętu, lecz również liczba tygodni, które można zaoszczędzić na uruchomieniu własnego rozwiązania.
Teleoperacja nie jest w tym kontekście wstydliwym sekretem. Jest narzędziem. Problem zaczynałby się dopiero wtedy, gdy demonstrację sterowaną przez człowieka pokazano by jako dowód autonomii. W laboratorium ważniejsze jest rzetelne oznaczenie sposobu sterowania oraz możliwość wykorzystania zebranych danych niż udawanie, że operatora nie ma.
Francuskie korzenie, międzynarodowa struktura
Pollen Robotics SAS pozostaje firmą z siedzibą w Bordeaux, ale jej aktualna informacja prawna wskazuje Hugging Face jako spółkę dominującą. Określenie „francuska robotyka” opisuje tu pochodzenie i zaplecze inżynieryjne, a nie niezależność kapitałową wszystkich przedsiębiorstw na liście. [8]
Werdykt RoboMorrow: Reachy 2 warto obserwować jako infrastrukturę dla ludzi budujących robotyczną AI. To inna obietnica niż robot, który przyjeżdża do firmy, dostaje instrukcję i od razu przejmuje pracę.
3. UMA Northstar: najbardziej uniwersalna ambicja, najmniej powodów do skrótów
UMA rozwija wizję mobilnych robotów i humanoidów o wysokiej zręczności. Na swojej stronie zapowiada pilotaże w logistyce i produkcji w 2026 r. Z kolei oficjalny komunikat o Northstar przedstawia przede wszystkim design: ciało dopasowane do ludzkiego otoczenia i ręce mające korzystać z naszych narzędzi. [9][10]
Trzeba to powiedzieć precyzyjnie: prezentacja projektu nie jest tym samym co publicznie udokumentowana gotowość seryjnego robota. W wykorzystanych materiałach nie znaleźliśmy wystarczających danych, aby podać sprawdzoną cenę Northstar, dostępność dla zwykłego nabywcy, czas produktywnej pracy czy wyniki niezależnego testu. To granica naszej weryfikacji, nie twierdzenie, że zespół nie prowadzi dalszych prac.
Narzędzia są tu ważniejsze niż ubranie robota
Pomysł używania zwykłych narzędzi prowadzi do atrakcyjnej wizji: nie przebudowujemy każdego stanowiska pod specjalistyczną maszynę, tylko próbujemy dopasować maszynę do istniejącego stanowiska. Gdyby udało się to zrobić przy akceptowalnym koszcie i niezawodności, elastyczność mogłaby stać się istotną przewagą.
Jednak zdjęcie dłoni nie odpowiada na pytanie, jak robot poradzi sobie z zadaniem. Uchwyt wiertarki trzeba nie tylko objąć. Trzeba ustawić narzędzie, kontrolować jego orientację, poradzić sobie z reakcją materiału, dostrzec błąd i bezpiecznie przerwać pracę. Dla konkretnej aplikacji liczy się cały łańcuch, a nie najbardziej efektowny element.
Najciekawsza demonstracja Northstar nie musiałaby więc być filmem z najbardziej widowiskowym ruchem. Mogłaby pokazywać spokojne wykonanie tej samej pracy kilkaset razy: z nieco innym położeniem przedmiotów, drobnymi zakłóceniami i widocznym sposobem obsługi niepowodzenia. Taki zapis pozwoliłby ocenić odporność rozwiązania, nie tylko jego najlepszy moment.
Jakiego dowodu potrzebujemy teraz?
Na pierwszym miejscu postawilibyśmy rozdzielenie realnego sprzętu, wizualizacji i ewentualnej teleoperacji. Następnie nazwane zadanie, warunki demonstracji i jasno określony zakres samodzielności. Kolejny etap to referencyjne wdrożenie z danymi zbieranymi przez dłuższy czas, a nie dodatkowe superlatywy przy premierze.
To podejście nie jest niechęcią do ambitnych projektów. Przeciwnie: pozwala docenić faktyczny przełom, kiedy się pojawi. Jeżeli próg dowodowy ustawimy na poziomie atrakcyjnego renderu, później trudno będzie odróżnić postęp techniczny od coraz lepszej prezentacji.
Werdykt RoboMorrow: Northstar zasługuje na uwagę ze względu na kierunek rozwoju. Nie zasługuje jeszcze, na podstawie przejrzanych materiałów, na opis gotowego uniwersalnego pracownika. To projekt do obserwacji, nie porównywalna oferta zakupowa.
4. Calvin-40: najbardziej konkretne pytanie brzmi „ile pracy wykona?”
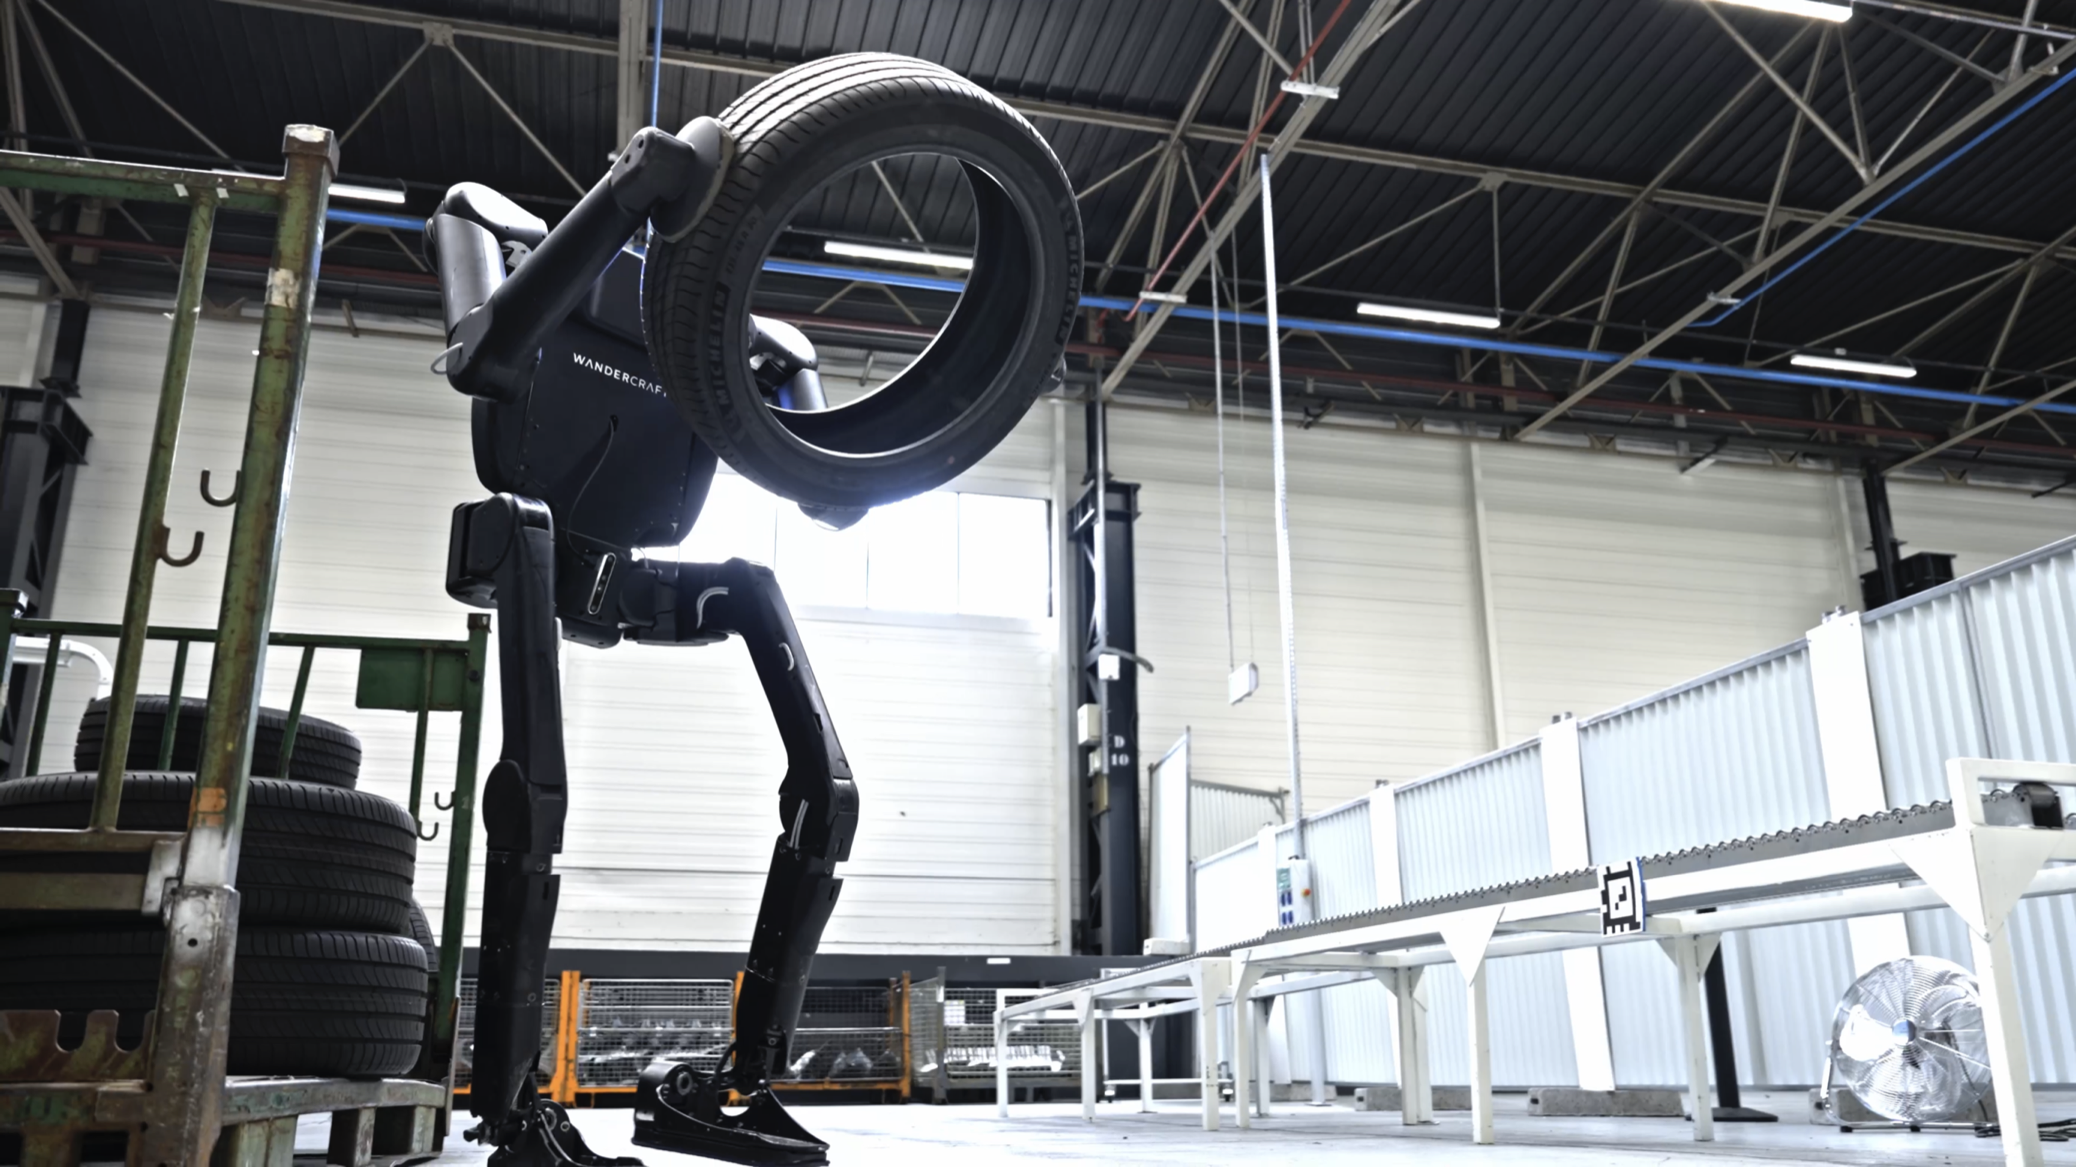
Wandercraft opisuje Calvin-40 jako robota do przemieszczania materiałów i powtarzalnych, wymagających fizycznie czynności. W komunikacie z 4 września 2026 r. podaje pozyskanie 12 dużych klientów. Firma wskazuje opony, paczki, panele i wózki jako przykłady obsługiwanych lub rozwijanych zastosowań; precyzyjniejsza manipulacja pozostaje kolejnym obszarem rozwoju. [11]
Własna historia firmy wskazuje pracę Calvina w zakładzie Renault w Douai. Partnerstwo z Renault, ogłoszone w 2025 r., obejmuje również inwestycję mniejszościową i rozwój zdolności przemysłowych. To więcej niż wspólne zdjęcie na konferencji: publicznie opisano współpracę dotyczącą produkcji i kosztów. Nadal jednak są to przede wszystkim źródła stron zaangażowanych w projekt. [13][14]
Dwanaście firm nie oznacza dwunastu wielkich flot
Nie znamy z komunikatu wielkości zamówień, wartości kontraktów ani porównywalnych wyników pracy u wszystkich klientów. Na stronie produktowej pierwsze dostawy seryjne są zapowiadane na pierwszą połowę 2027 r. Nie ma w tym sprzeczności: egzemplarze rozwojowe lub pilotażowe mogą pracować wcześniej niż regularna seria. [11][12]
Podobnie deklaracji dotyczących przyszłych 350 robotów nie należy zamieniać w informację o 350 maszynach już pracujących. Wielkość zapowiedzianego programu, liczba dostarczonych urządzeń i liczba robotów produktywnie używanych na zmianie to trzy różne dane. Szerszy kontekst omawiamy w naszej analizie liczenia rynku humanoidów.
Największy atut: możliwość sformułowania konkretnego testu
Dla procesu przenoszenia materiałów można zdefiniować punkt startu i końca, dopuszczalne uszkodzenia, czas cyklu oraz przypadki wymagające pomocy. Taka precyzja ułatwia rozmowę o wartości. Nie trzeba od razu udowadniać, że robot poradzi sobie w każdej fabryce. Trzeba pokazać, że dostatecznie dobrze rozwiązuje określony problem w konkretnej fabryce.
Jednocześnie humanoidalna budowa nie daje automatycznej przewagi nad transporterem, manipulatorem stacjonarnym czy zmianą organizacji stanowiska. To alternatywy, z którymi projekt należałoby porównać. Robot na nogach wygrywałby dopiero wtedy, gdy elastyczność i możliwość dopasowania do otoczenia zrekompensują dodatkową złożoność całego rozwiązania.
Współpraca z producentem samochodów jest interesująca właśnie z tego powodu. Inny zestaw pytań zadaje się przy budowie demonstratora, a inny przy powtarzalnym wytwarzaniu, kontroli jakości, serwisie i dostępności części. Naszym zdaniem umiejętność przejścia przez te mniej widowiskowe etapy będzie równie ważna jak rozwój AI.
Werdykt RoboMorrow: w tym zestawieniu Calvin-40 daje najkonkretniejszy punkt zaczepienia do analizy przemysłowej. To ocena charakteru ujawnionych dowodów, nie ogłoszenie zwycięstwa w sprawności czy opłacalności. Najważniejsze pozostają długookresowe wyniki pracy i realizacja planu dostaw.
Koła czy nogi? To nie jest ranking zaawansowania
Mirokaï i Reachy 2 nie tracą sensu dlatego, że nie chodzą jak człowiek. Z kolei Calvin nie staje się automatycznie lepszym zakupem dlatego, że ma nogi. Właściwe pytanie brzmi: jakie przeszkody, stanowiska i przedmioty robot musi obsłużyć — i jaki koszt poniesiemy za wybraną konstrukcję?
Na płaskiej trasie między dobrze zdefiniowanymi punktami dodatkowe możliwości nóg mogą pozostać niewykorzystane. W środowisku wymagającym innego zasięgu czy dopasowania postawy mogą okazać się cenniejsze. Bez testu konkretnej aplikacji nie ma sensu dopisywać uniwersalnego zwycięzcy.
Podobnie jest z dłońmi. Wielopalczasta ręka może poszerzać repertuar chwytów, ale dla wybranego przedmiotu prostszy chwytak może wystarczyć. Z perspektywy kupującego najbardziej ludzka konstrukcja nie zawsze będzie najbardziej opłacalna. Z perspektywy badacza dodatkowa swoboda może być dokładnie tym, czego potrzebuje eksperyment.
Tę różnicę warto zachować także podczas czytania naszej analizy Tesli Optimus. Nie szukamy narodowego odpowiednika jeden do jednego. Szukamy dowodów, że konkretna architektura pozwala dobrze wykonać konkretną pracę.
Co naprawdę znaczy „gotowy do wdrożenia”?
Proponujemy pięć poziomów oceny dowodów: projekt, działający prototyp, pilotaż u użytkownika, powtarzalna eksploatacja oraz ekonomika większej floty. To nasza redakcyjna rama analityczna, nie oficjalny standard ani certyfikacja. Nie przypisujemy firmom ocen liczbowych, których nie uzasadniają porównywalne pomiary.
Przejście między poziomami powinno wynikać z nowych dowodów. Design wyjaśnia zamysł. Prototyp dowodzi, że pewne funkcje można zrealizować. Pilotaż pokazuje zderzenie z rzeczywistym otoczeniem. Długotrwała eksploatacja pozwala zobaczyć awarie, serwis i wyjątki. Dopiero większa flota ujawnia, czy rozwiązanie można powtarzać bez proporcjonalnego zwiększania zespołu opiekunów.
Dlatego do dostawcy skierowalibyśmy trzy pytania. Jak dokładnie definiuje ukończone zadanie? Ile razy człowiek musi interweniować? Jak zmieniają się wyniki po kilku tygodniach, aktualizacji oprogramowania lub przeniesieniu na kolejne stanowisko? Odpowiedzi mogą być mniej efektowne niż film promocyjny, ale dużo przydatniejsze przy planowaniu wdrożenia.
Do tego dochodzi obsługa sytuacji awaryjnej. Samo zatrzymanie robota może być konieczne, lecz proces biznesowy musi jeszcze wrócić do pracy. Kto reaguje, kto diagnozuje problem i ile trwa bezpieczne wznowienie? Bez tych danych deklarowana sprawność podczas udanych cykli jest tylko fragmentem obrazu.
Cena robota to dopiero początek rachunku
Nie publikujemy zmyślonego cennika czterech maszyn. Zestawienie nie zawiera porównywalnych, zweryfikowanych ofert obejmujących tę samą konfigurację, wsparcie i zakres zastosowań. Koszt projektu najlepiej byłoby policzyć indywidualnie, po uzgodnieniu zadania i warunków pracy.
Prosty model porównania wygląda następująco: roczny koszt kompletnego rozwiązania podzielony przez liczbę poprawnie ukończonych operacji. W liczniku powinny znaleźć się nie tylko urządzenie lub wynajem, ale też integracja, oprogramowanie, infrastruktura, szkolenie, nadzór, serwis i skutki przestojów. W mianowniku nie liczymy prób zakończonych pomocą człowieka tak, jakby były w pełni samodzielnymi sukcesami.
Dla robota społecznego sama liczba operacji może być zbyt ubogą miarą. Tam trzeba osobno zdefiniować jakość usługi i wartość dla użytkownika. Dla platformy badawczej bardziej użyteczny może być czas uruchomienia eksperymentu albo koszt zebrania danych. To kolejny powód, aby nie zestawiać wszystkich urządzeń w jednej kolumnie „najlepszy zakup”.
W żadnym z tych przypadków nie dodajemy przypadkowego przycisku Amazon. To analiza technologii i modeli wdrożenia, a nie ranking produktów konsumenckich. Link do niepowiązanego zestawu edukacyjnego tylko zaciemniałby różnicę między opisywanym robotem a czymś, co akurat można kupić online.
Francuska robotyka nie kończy się na humanoidach
Do obrazu warto dodać Exotec i Shark Robotics. Exotec opisuje konkretne instalacje systemu Skypod, m.in. dla CSP / Bleu Libellule we Francji. Shark Robotics rozwija roboty do zadań ratowniczych i ochronnych, w tym Colossusa do wsparcia działań strażackich. To inne rodzaje maszyn i inne zastosowania niż cztery konstrukcje z głównego zestawienia. [15][16]
Te przykłady są ważne metodologicznie. Jeżeli definiujemy sukces robotyki wyłącznie przez podobieństwo do człowieka, pomijamy rozwiązania projektowane wokół zadania. Robot nie musi mieć twarzy, żeby obsługiwać przepływ towarów. Nie musi mieć dłoni przypominającej ludzką, żeby wspierać pracę w niebezpiecznym otoczeniu.
Naszym zdaniem właśnie połączenie specjalizacji i bardziej uniwersalnych ambicji daje najciekawszy obraz francuskiego środowiska. Specjalizacja może dostarczać doświadczeń związanych z niezawodnością i wdrożeniami; ambitniejsze platformy mogą otwierać nowe zastosowania. Nie trzeba wybierać jednej narracji i ogłaszać drugiej ślepą uliczką.
Co to oznacza dla Polski i reszty Europy?
Dla integratorów i firm rozważających automatyzację najciekawsza może być nie odpowiedź „który robot wygra?”, ale pytanie „w jakim miejscu łańcucha wartości możemy pomóc?”. Możliwe obszary obejmują lokalne wdrożenie, szkolenie, wsparcie, przygotowanie stanowiska, integrację oprogramowania i rzetelne pomiary efektów. To hipotezy biznesowe do zweryfikowania z dostawcami, nie potwierdzone oferty współpracy wszystkich czterech firm.
Szczególnie istotny wydaje się wybór pierwszego zadania. Rozpoczynanie rozmowy od „chcemy humanoida” odwraca właściwą kolejność. Lepiej wskazać problem, którego dzisiejsza organizacja pracy nie rozwiązuje wystarczająco dobrze, a dopiero potem sprawdzić dostępne konstrukcje. Być może wygra robot z tej listy. Być może prostsza automatyzacja.
Europejskie pochodzenie może ułatwić niektóre rozmowy i logistykę projektu, ale nie jest automatyczną gwarancją bezpieczeństwa, zgodności, lokalnego przetwarzania danych ani dostępności serwisu w Polsce. Te warunki trzeba sprawdzić osobno dla urządzenia, konfiguracji i umowy. Flaga przy nazwie firmy nie zastępuje dokumentacji.
Najbliższe kamienie milowe: czego wypatrywać, a czego nie zakładać
W przypadku Mirokaï warto sprawdzić realizację zapowiedzianego rozwoju autonomii, nie powtarzać harmonogramu tak, jakby już się zakończył. Przy Calvinie kluczowe będą potwierdzone dostawy seryjne oraz opis długotrwałej pracy u klientów. Dla UMA kolejnym istotnym dowodem będzie udokumentowany pilotaż z jasno określonym zadaniem. Dla Reachy 2 patrzylibyśmy na jakość narzędzi i powtarzalność zastosowań badawczych, a nie próbowali wymuszać identycznego kalendarza komercjalizacji. [2][4][9][12]
Żadnego z tych punktów nie należy odhaczać na podstawie samej premiery filmu. Warto szukać nazwanego użytkownika, warunków działania i informacji o ograniczeniach. Przy kolejnej aktualizacji tej analizy właśnie takie dowody powinny zmienić ocenę — nie głośniejszy tytuł komunikatu.
Wniosek: Francja nie potrzebuje czterech kopii Optimusa
Najciekawsza historia nie brzmi „oto francuska Tesla”. Brzmi: oto cztery różne sposoby na zbudowanie użytecznej robotyki — i cztery różne rzeczy, które trzeba jeszcze udowodnić. Mirokaï: wartość interakcji. Reachy 2: przydatność platformy dla zespołów rozwijających AI. Northstar: przejście od wizji do mierzalnej sprawności. Calvin-40: powtarzalną pracę i ekonomię wdrożenia.
W naszym zestawieniu najbardziej konkretny argument przemysłowy ma dziś Calvin, najczytelniejszą propozycję badawczą Reachy 2, najbardziej charakterystyczne podejście do interakcji Mirokaï, a najbardziej otwartą obietnicę uniwersalności Northstar. To porównanie strategii i ujawnionych dowodów, nie tabela zwycięzców testu.
Francję warto więc obserwować nie dlatego, że patriotyczny ranking potrzebuje europejskiego akcentu. Warto ją obserwować, ponieważ te projekty pomagają zadać właściwe pytanie o cały rynek: nie „jak ludzki jest ten robot?”, tylko „komu, w czym i na jakich warunkach naprawdę pomoże?”.
FAQ: francuskie roboty bez marketingowych skrótów
Czy wszystkie cztery roboty można już normalnie kupić?
Nie można traktować ich jako czterech równoważnych produktów sklepowych. Platforma badawcza, rozwiązanie wdrażane z opiekunem, projekt humanoida i program przemysłowy mają odmienne modele dostępu. Aktualne warunki trzeba uzgodnić z producentem. [2][4][9][12]
Czy Reachy 2 to ten sam produkt co Reachy Mini?
Nie. W tej analizie chodzi o Reachy 2 — większą platformę z ramionami i opcjonalną mobilną podstawą. Pollen wymienia Reachy Mini jako odrębny produkt. Nie wolno przypisywać jednemu ceny lub możliwości drugiego. [4]
Czy Northstar na grafice jest dowodem działającego robota?
Nie. Oficjalna prezentacja designu pokazuje zamysł konstrukcji. Sama wizualizacja nie potwierdza jej osiągów ani autonomii. [10]
Czy Mirokaï zastępuje lekarza lub opiekuna?
Nie opisujemy go w ten sposób. Projekt ICM dotyczy wsparcia kontaktu i doświadczenia młodych pacjentów. Nie jest dowodem samodzielnego leczenia ani podstawą do rezygnacji z opieki człowieka. [3]
Czy 12 klientów Calvina oznacza masową produkcję?
Nie. Komunikat o klientach nie ujawnia pełnej skali dostaw ani eksploatacji. Trzeba go czytać oddzielnie od harmonogramu pierwszej serii. [11][12]
Który robot jest najlepszy?
Bez konkretnego zadania to źle postawione pytanie. Inne kryteria mają laboratorium, hotel i fabryka. Wspólna powinna być rzetelność dowodów, nie identyczny wynik w sztucznym rankingu.
Źródła i zakres weryfikacji
Dokumenty producentów opisują ich własne produkty i plany; nie traktujemy ich jako niezależnego audytu. Źródła sprawdzone 27 września 2026 r.
- Enchanted Tools — Mirokaï: product presentation
- Enchanted Tools — purchasing FAQ and autonomy roadmap
- Enchanted Tools — Miroki at Institut du Cancer de Montpellier
- Pollen Robotics — Reachy 2
- Pollen Robotics — Reachy 2 general specifications
- Pollen Robotics — mobile-base specifications
- Pollen Robotics — Reachy 2 safety guidelines
- Pollen Robotics SAS — legal notice
- UMA — company and pilot-programme presentation
- UMA — official Northstar design announcement
- Wandercraft — 12 Calvin-40 customers, 4 September 2026
- Wandercraft — Calvin-40 product page
- Renault Group and Wandercraft — partnership announcement, 6 June 2025
- Wandercraft — company timeline
- Exotec — CSP / Bleu Libellule customer case study
- Shark Robotics — company and product portfolio