Robot zrobił godzinę prania bez cięcia filmu. Dyna 2.1 celuje w cały workflow
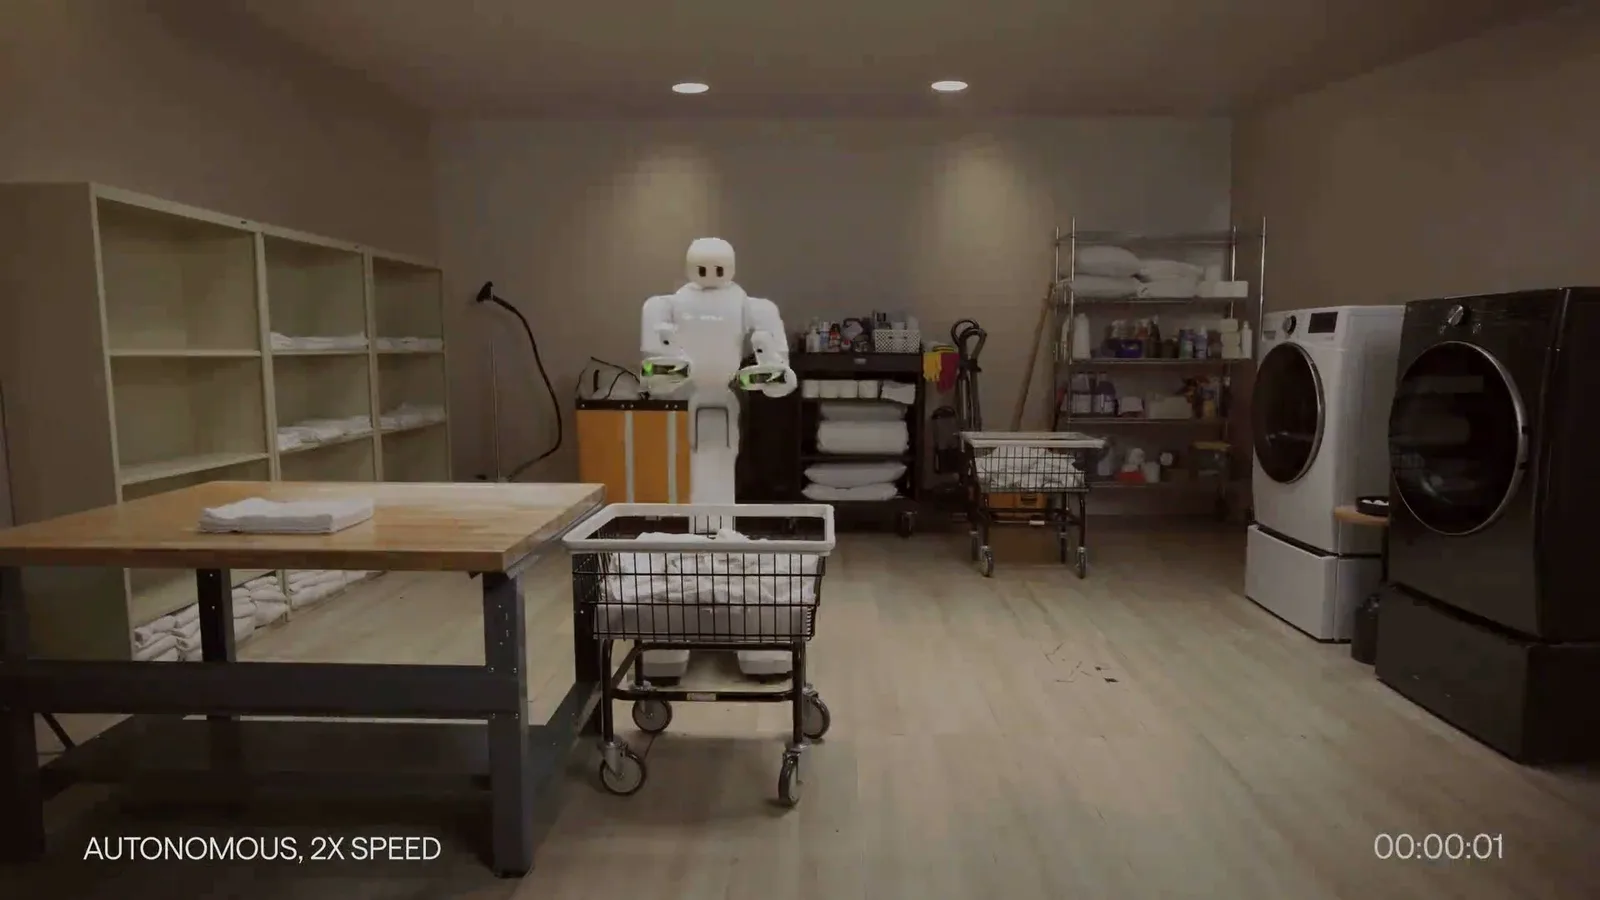
Dyna Robotics pokazało coś bardziej użytecznego niż pojedynczą sztuczkę: godzinny, nieprzerwany materiał z robotem Taku realizującym workflow pralni. Firma nazywa Dyna-2.1 „physical agentem” i stawia tezę, że klient nie kupuje autonomii dla jednego chwytu — kupuje przejęcie całego procesu.
To jedna z ciekawszych premier ostatnich dni, bo uderza w słaby punkt robotycznych demonstracji. Robot może mieć bardzo wysoką skuteczność jednej czynności, a mimo to wymagać człowieka do podawania materiału, przenoszenia między stanowiskami, uruchamiania kolejnej maszyny lub ratowania procesu po błędzie. Dyna próbuje zmienić jednostkę produktu z „task” na „workflow”.
Taku: półhumanoid na kołach, a nie kolejny dwunożny robot
Taku ma ludzką geometrię górnej części ciała, dwie siedmiostopniowe ręce, składany tułów i stabilną bazę z czterema skrętnymi kołami. Dyna argumentuje, że w pralni hotelowej najważniejsze są zasięg, manipulacja i przemieszczanie się między stanowiskami, a nie chodzenie po schodach.
Robot ma sięgać do pralki i suszarki, pracować przy stole, odkładać stosy na niskie i wysokie półki oraz poruszać się między tymi punktami. To podobna logika do innych półhumanoidów: zachować ramiona i geometrię stanowisk zaprojektowanych dla człowieka, ale użyć kół tam, gdzie podłoga jest płaska i liczy się efektywność energetyczna.
Godzina bez cięcia jest ważniejsza niż 30 sekund najlepszego ujęcia
Na stronie Dyna znajduje się godzinny, według firmy niecięty workflow pralni wykonywany autonomicznie przez Dyna-2.1. Firma określa go jako pierwszy tak długi nieliniowy workflow loco-dexterous manipulation. To twierdzenie producenta i nie mamy niezależnego benchmarku pozwalającego potwierdzić „pierwszeństwo”.
Wartość materiału jest gdzie indziej: długi przebieg ujawnia problemy, których nie widać w krótkim demo. Ręcznik może zostać złapany podwójnie, stos może się przechylić, pralka kończy w innym momencie niż suszarka, a robot musi przerwać składanie i przejść do ważniejszego kroku. Właśnie takie drobne odchylenia zabijają automatyzację procesu w realnym świecie.
79 kroków i bezlitosna matematyka niezawodności
Dyna szacuje, że jeden cykl pralniczy składa się z około 79 kroków. Firma pokazuje prostą konsekwencję: nawet jeśli każdy krok miałby 95% skuteczności, prawdopodobieństwo przejścia całej sekwencji bez pomocy staje się bardzo niskie. To nie jest wynik testu RoboMorrow, ale prawidłowo wskazuje problem kumulacji błędów.
Dlatego system nie może polegać wyłącznie na perfekcji pojedynczej polityki. Musi wykrywać błąd, odzyskiwać stan i kontynuować. Dyna pokazuje przykłady korekty po zewnętrznym zakłóceniu oraz po złapaniu dwóch ręczników. W realnym wdrożeniu trzeba będzie zmierzyć, jak często takie sytuacje występują i ile z nich kończy się jednak interwencją człowieka.
Trzy warstwy sterowania
Architektura Dyna-2.1 jest hierarchiczna. Najniżej działa whole-body controller trenowany w symulacji reinforcement learning i śledzący cele dla dłoni, łokci, klatki piersiowej oraz podstawy z częstotliwością 100 Hz. Wyżej polityka DYNA-2 zamienia bieżący krok na trajektorie całego ciała. Jeszcze wyżej vision-language orchestrator śledzi workflow i wybiera kolejny krok.
Taki podział jest logiczny: szybka pętla sterowania nie powinna czekać na wolniejsze rozumowanie modelu językowo-wizyjnego. Orchestrator może pamiętać, która maszyna pracuje, gdzie jest dany wsad i ile ręczników złożono, podczas gdy niższe warstwy wykonują fizyczne ruchy.
Jedna reprezentacja ruchu dla człowieka i robota
Dyna opisuje Unified Robot Representation — sposób zapisania pozycji dłoni, łokci, tułowia i podstawy w przestrzeni zadania. Celem jest wykorzystanie danych z teleoperacji, nagrań ludzi i wcześniejszych robotów bez przepisywania całej polityki po każdej zmianie hardware’u.
Firma podaje, że model bazowy korzysta z miliona godzin ludzkiego wideo połączonego z danymi z floty. To deklaracja dotycząca pipeline’u treningowego. Interesujący biznesowo jest cel: nową procedurę klienta nauczyć taniej, a po zmianie mechaniki przetrenować przede wszystkim kontroler, nie wyrzucać wcześniejszych danych o zadaniu.
Czego jeszcze nie wiemy
Jedna godzina bez cięcia nie jest jeszcze dowodem, że robot przejmie ośmiogodzinną zmianę przez setki dni. Nie znamy rozkładu prób, interwencji na dobę, MTBF, kosztu systemu, czasu serwisu, poziomu nadzoru ani wyników z wielu niezależnych lokalizacji. Sama Dyna wskazuje, że następnym kamieniem milowym jest przeniesienie systemu do realnych lokalizacji klientów.
Nie wiemy też, jak dobrze workflow przenosi się między pralniami o innych maszynach, wózkach, półkach i rytmie pracy. To właśnie tam rozstrzygnie się różnica między mocnym demo a produktem.
Dlaczego Dyna-2.1 jest ważne
Najciekawszy jest sposób definiowania sukcesu. W robotyce przez lata pytaliśmy o success rate pojedynczej czynności. Dyna proponuje patrzeć na długość workflow, który system potrafi wykonywać bez interwencji. To znacznie bliższe pytaniu, za które klient naprawdę płaci: ile minut pracy człowieka znika z procesu.
Jeśli ta metryka przyjmie się szerzej, materiały promocyjne humanoidów i półhumanoidów będą musiały pokazywać nie tylko zręczność, ale ciągłość działania, recovery i liczbę interwencji. Dyna-2.1 nie dowodzi jeszcze gotowości do całej zmiany. Pokazuje jednak sensowny kierunek testowania produktu.
Godzinny workflow jest lepszym testem niż pojedynczy skill
Najbardziej użyteczna część demonstracji Dyna nie polega na tym, że Taku potrafi włożyć ręcznik do pralki. Takie pojedyncze umiejętności widzieliśmy już w wielu robotach. Trudniejsze jest utrzymanie stanu całego procesu, wybór kolejnego kroku, powrót po błędzie i ukończenie serii zależnych czynności bez operatora, który po każdym nieudanym ruchu ustawia scenę od nowa. Dyna sama pokazuje, dlaczego to ważne: przy około 79 krokach nawet bardzo wysoka skuteczność pojedynczego kroku szybko kumuluje ryzyko przerwania całej misji.
Przed zakupem nie wystarczy więc pytać o „success rate” chwytu. W pilocie należałoby mierzyć odsetek kompletnych workflowów, liczbę interwencji na godzinę, średni czas między interwencjami, skuteczność recovery, czas powrotu po błędzie i wpływ zmiany układu pralni lub rodzaju tekstyliów. Następnym prawdziwym progiem dowodowym będzie praca w lokalizacji klienta przez wiele zmian, nie kolejny starannie przygotowany film.
Zdjęcie wyróżniające: kadr z oficjalnego materiału Dyna Robotics przedstawiający Taku podczas workflow pralni. Źródło obrazu.
Źródła i metodologia
Tekst opiera się na źródłach pierwotnych i dodatkowej weryfikacji redakcyjnej; sprawdzono 3 października 2026. Deklaracje producentów opisujemy jako deklaracje producentów i oddzielamy je od danych niezależnych. To nie jest test własny RoboMorrow.