Microduck w przeglądarce. Pierwsze ćwiczenie przed zakupem robota
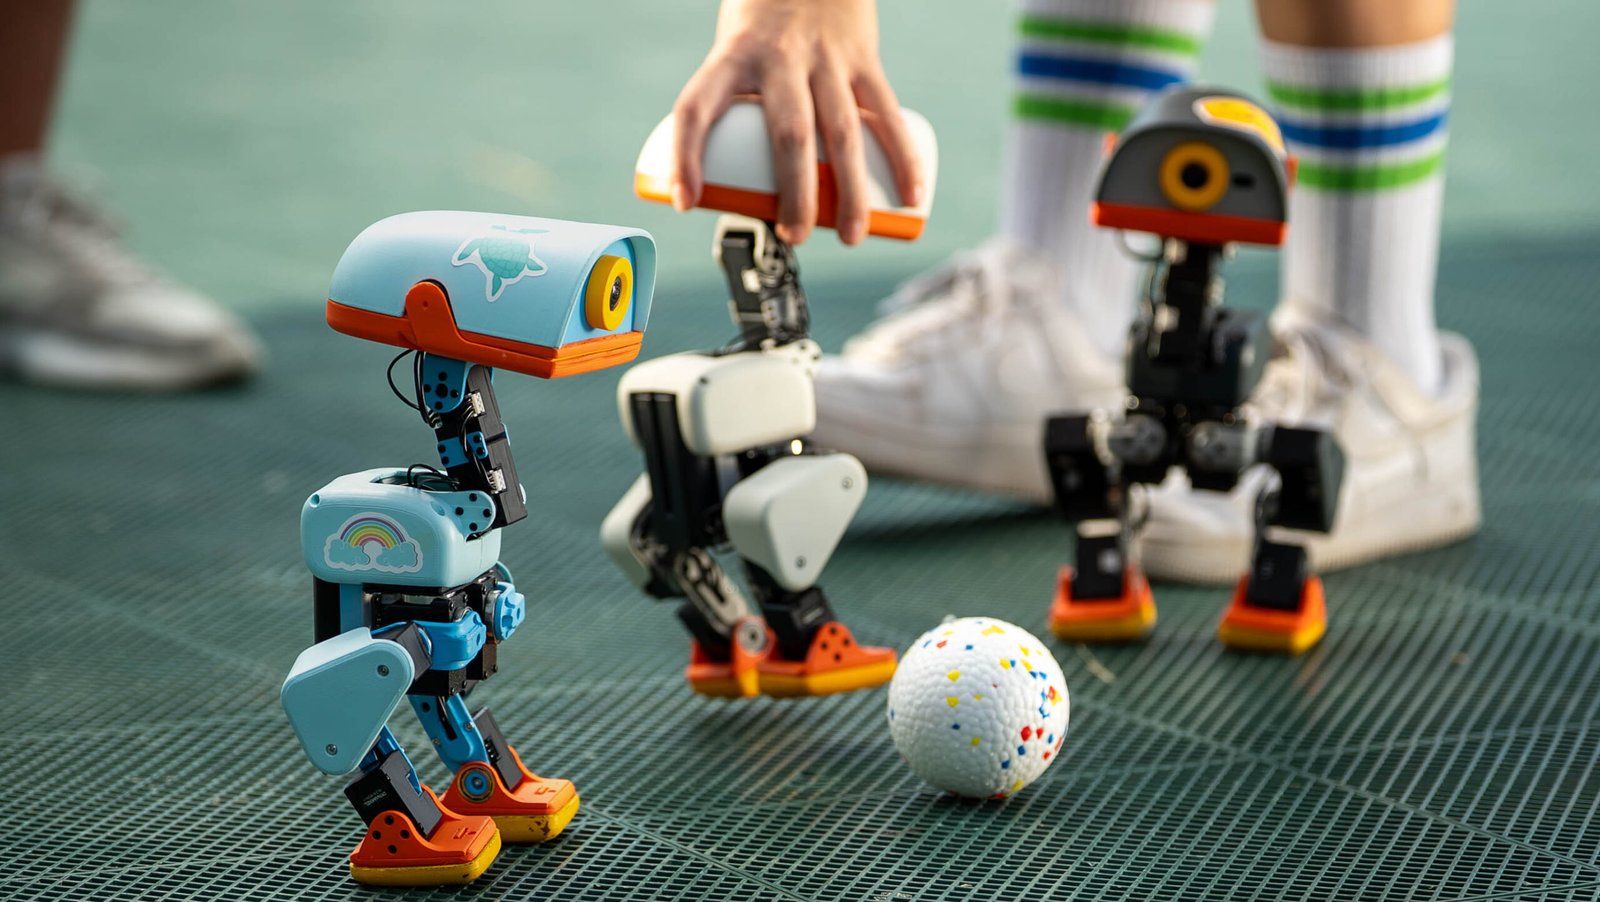
Trzy fizyczne Microducki. Zdjęcie prasowe Pollen Robotics.
Chcesz sprawdzić, czy zainteresuje Cię programowanie ruchu robota? Zacznij od bezpłatnego Microduck Sandbox na Hugging Face. Możesz sterować wirtualnym robotem w przeglądarce bez kupowania sprzętu i instalowania narzędzi do treningu. W jednym krótkim ćwiczeniu porównasz ruch na stopach i rolkach, a potem zdecydujesz, czy potrzebujesz własnego modelu sterowania.
Wykonaj ten sam przejazd w dwóch trybach
- Otwórz Sandbox na komputerze z klawiaturą i wybierz Waddle in. Jeśli klawisze przewijają stronę, kliknij scenę symulacji, żeby przenieść do niej fokus.
- Wybierz Feet. Strzałkami albo klawiszami WASD podejdź do piłki, skręć i wróć w okolice punktu startu. Kamerę możesz przestawić klawiszem C, a scenę wyzerować spacją.
- Wybierz Rollers i wróć do tej samej pozycji za pomocą resetu. Wykonaj ten sam skręt i spróbuj zatrzymać robota przed tym samym punktem.
- Zapisz, w ilu próbach udało się wrócić i zatrzymać bez zderzenia w obu trybach. Użyj podobnej długości naciśnięcia i tego samego widoku kamery. Wynik opisuje Twoje sterowanie w tej scenie.
W tym ćwiczeniu klawisze zadają kierunek i ruch, a gotowa polityka sterowania przelicza je wraz z obserwacjami na żądane położenia stawów. Dokumentacja symulatora opisuje osobne warianty stóp i rolek oraz wspólny interfejs obserwacji i akcji. Zmiana trybu pozwala poznać zachowanie obu wariantów. Nie zakładaj na tej podstawie, że realny robot zatrzyma się w tym samym miejscu na dywanie.
Którego narzędzia potrzebujesz dalej?
| Co chcesz sprawdzić? | Od czego zacząć? | Co dalej? |
|---|---|---|
| Czy interesuje mnie sterowanie i porównywanie ruchu? | Sandbox w przeglądarce. Gotowe zachowania i wirtualna scena. | Zmień jeden element ćwiczenia, np. punkt hamowania, i powtórz próbę. |
| Czy umiem zmienić zachowanie sterownika? | Środowisko treningu, np. zadanie płaskiego chodu opisane w poradniku NVIDIA. | Porównaj nową i wyjściową politykę w tej samej symulacji przed eksportem. |
| Czy nowa polityka działa na rzeczywistym robocie? | Skonfigurowany Microduck i udokumentowana ścieżka wczytywania zgodnego pliku ONNX. | Przygotuj strefę prób, sprawdź przywracanie ustawień i postępuj według instrukcji producenta. |
Co wnosi trening, a co fizyczny robot?
Sandbox pomaga nauczyć się formułować powtarzalne próby. Do uczenia nowej polityki poradnik NVIDIA dla Isaac Lab opisuje stację z Linuksem i obsługiwanym GPU NVIDIA. Autorzy zaczynają od gotowego zadania chodu, a przed uruchomieniem na robocie oceniają model w symulacji i eksportują plik ONNX. Wspólna końcówka nazwy pliku to za mało. Muszą się zgadzać kolejność obserwacji, normalizacja oraz skala akcji.
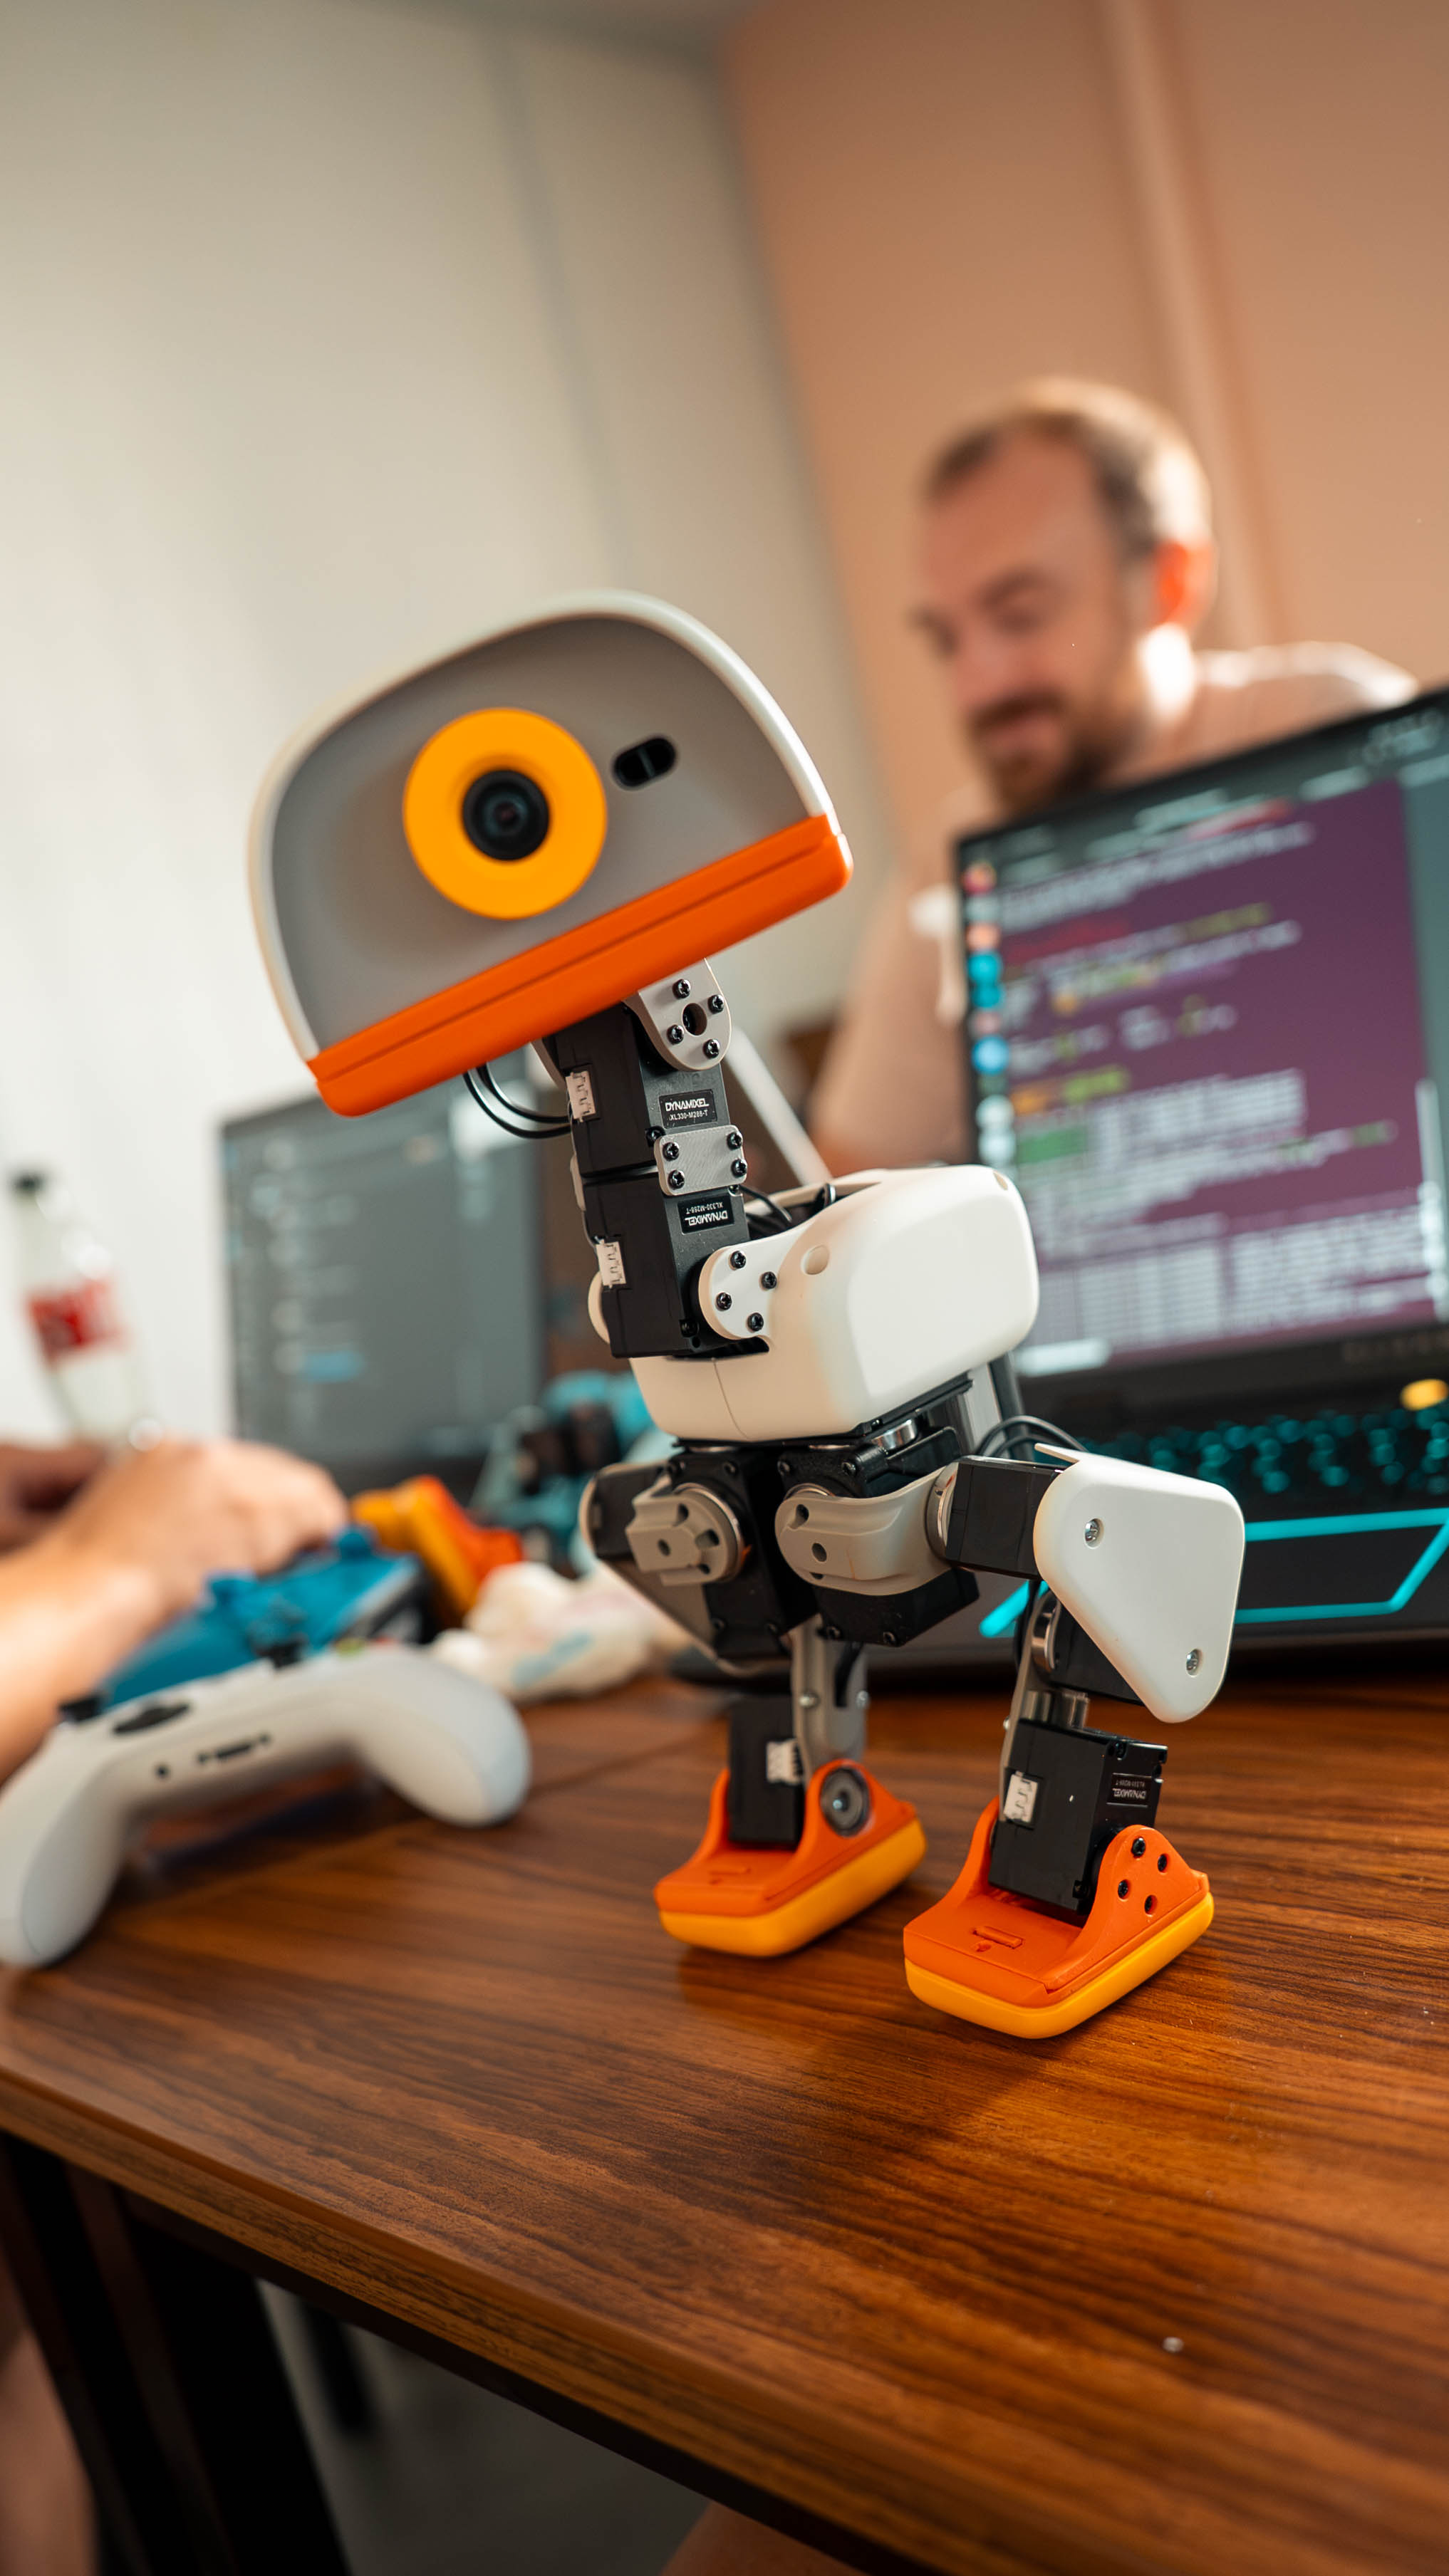
Fizyczny robot ma rzeczywiste tarcie podłoża, opóźnienia i luzy w napędach. Dokumentacja opisuje modelowanie tych efektów w treningu, ale każda nowa polityka nadal wymaga prób na sprzęcie. Jeżeli interesuje Cię głównie pierwsze laboratorium sterowania, wykonaj ćwiczenie w przeglądarce i zapisz własne kryterium powodzenia przed decyzją o zakupie.
Przy wyborze sprzętu zobacz informacje o Microducku i jego dostępności oraz porównanie z Reachy Mini. Sprzedaż, wysyłkę i termin potwierdź w sklepie producenta dla własnego kraju.