Unitree Dex5-S: 22 DOF, masa 620 g i cena od 39 900 RMB
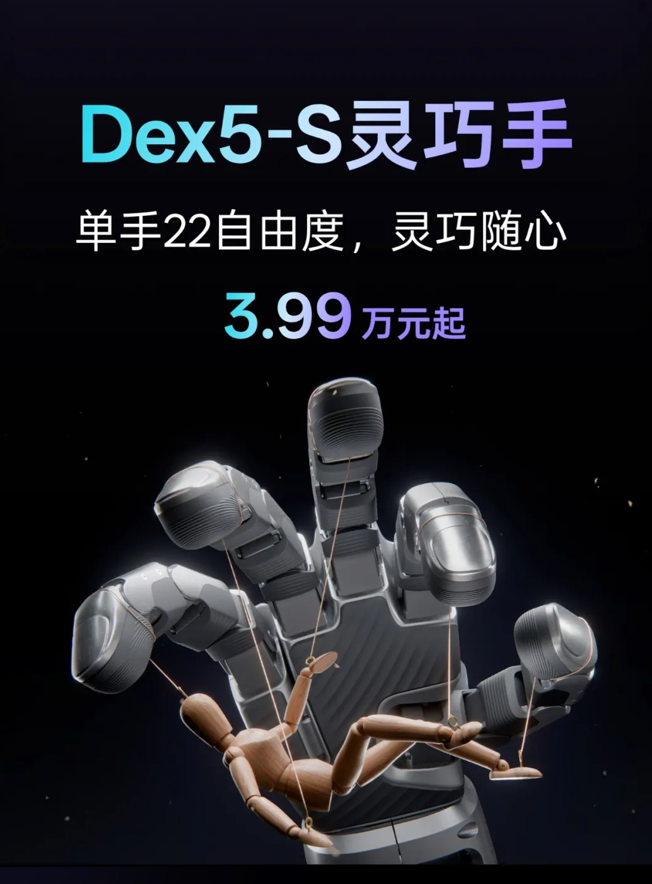
Unitree zaprezentowało 21 września 2026 r. nową rękę robotyczną Dex5-S. Producent podaje 22 stopnie swobody i 22 silniki, konstrukcję w skali zbliżonej do ludzkiej dłoni oraz cenę startową 39 900 RMB. To nie jest nowy humanoid, lecz komponent do manipulacji — a właśnie dłonie pozostają jednym z najtrudniejszych elementów praktycznej robotyki humanoidalnej. W materiałach premierowych Unitree pokazuje precyzyjne ruchy palców, ale demonstracja producenta nie jest niezależnym testem trwałości, siły ani skuteczności chwytu. Źródło: Unitree Robotics.
22 stopnie swobody zamiast gonienia za samą liczbą parametrów
Według Unitree i relacji z dnia premiery Dex5-S ma 22 aktywne stopnie swobody, a każdy z 22 przegubów może być płynnie backdrivable. W praktyce oznacza to możliwość ugięcia mechanizmu pod wpływem zewnętrznej siły zamiast zachowywania się jak całkowicie sztywny układ. Taka cecha może mieć znaczenie przy kontakcie z przedmiotami i ludźmi, ale sama w sobie nie mówi jeszcze, jak dobrze kontroler wykorzystuje podatność dłoni.
IT Home przytacza deklarowaną masę około 620 g na dłoń. Poprzednia Dex5-1 na oficjalnej stronie Unitree ma 20 stopni swobody, w tym 16 aktywnych, i masę około 1,1 kg. Porównujemy więc dane producenta dla dwóch różnych konstrukcji, nie wyniki pomiarów RoboMorrow. Liczba napędów nie uzasadnia nazywania całego mechanizmu układem bez przekładni.
39 900 RMB to cena startowa, nie europejski cennik
Chińska cena startowa 39 900 RMB odpowiada orientacyjnie około 22 600 zł lub 5 190 EUR. Przeliczenie opiera się na kursach referencyjnych ECB z 21 września 2026 r.: 1 EUR = 7,6930 CNY i 4,3530 PLN. To ekwiwalent walutowy, nie oferta sklepu w Polsce lub UE. Nie obejmuje kosztów importu, transportu, ewentualnych dodatkowych podatków ani integracji.
Podana kwota pozwala wstępnie określić budżet samego komponentu. Nie znamy jednak porównywalnej oferty poprzedniej generacji w identycznej konfiguracji, więc nie ogłaszamy wyliczonej obniżki ceny. Koszt kompletnego stanowiska obejmuje więcej niż dłoń: integrację, sterowanie, mocowanie, przygotowanie danych i wsparcie. Porównanie ofert powinno obejmować te same elementy zestawu.
Obciążenie dłoni: nie myl kilogramów z siłą chwytu
Relacje z premiery podają do 2 kg maksymalnego obciążenia jednej dłoni i około 1 kg obciążenia ciągłego. Takie dane nie są jednak pełnym testem chwytu. Wynik zależy od geometrii przedmiotu, liczby palców w kontakcie, tarcia, orientacji nadgarstka i czasu trwania obciążenia. Nie porównujemy więc Dex5-S z konkurencyjnymi dłońmi na podstawie jednej wartości katalogowej.
Znacznie ważniejsze dla realnej pracy będą powtarzalność chwytu, odporność na uderzenia, czas potrzebny do nauczenia nowego przedmiotu i liczba cykli do serwisu. Unitree podkreśla ochronę przekładni przed momentem udarowym w każdym przegubie. To sensowny kierunek konstrukcyjny, bo palce robota regularnie uderzają o stół, pojemnik albo źle ustawiony detal. Nadal brakuje jednak niezależnych danych trwałościowych.
Dlaczego dłonie są wąskim gardłem humanoidów
Chodzenie robi największe wrażenie na filmie, ale wiele zadań biznesowych kończy się na dłoni. Robot może dojść do stanowiska, a mimo to nie wykona pracy, jeśli nie potrafi pewnie chwycić miękkiego opakowania, cienkiego kabla, narzędzia albo obiektu o nieznanej pozycji. Każdy dodatkowy palec i przegub zwiększa możliwości, ale również liczbę elementów, które trzeba sterować i chronić przed przeciążeniem.
Dlatego Dex5-S warto obserwować nie jako gadżet Unitree, lecz jako element szerszego wyścigu o zręczność. Producenci humanoidów coraz częściej pokazują pracę z pojemnikami, komponentami i narzędziami, a postęp w dłoniach może mieć większy wpływ na użyteczność robota niż kolejny rekord biegu. Zobacz też naszą analizę skali rynku humanoidów.
Czego nie wiemy po premierze
Nie ma jeszcze wiarygodnych danych o żywotności przekładni, dokładności po tysiącach cykli, poborze energii w typowych zadaniach, opóźnieniach sterowania ani o tym, jak dłoń radzi sobie z zabrudzeniem i uderzeniami w długiej zmianie. Nie znamy też oficjalnej dostępności i serwisu w Polsce oraz UE. Materiały Unitree pokazują możliwości produktu, ale nie zastępują testu wykonywanego przez niezależne laboratorium lub klienta.
Najciekawszy następny krok to nie kolejny efektowny klip, lecz zewnętrzny benchmark manipulacji: zestaw tych samych przedmiotów, ta sama liczba prób, odsetek sukcesów, czas wykonania i rejestr awarii. Jeżeli Dex5-S pojawi się u integratorów lub w nazwanych wdrożeniach, będzie można ocenić, czy 22-DOF konstrukcja rzeczywiście zmienia praktyczną zdolność humanoida do pracy.
Znaczenie dla Polski i Europy
Dla europejskich laboratoriów i integratorów Dex5-S jest potencjalnym komponentem do badań nad manipulacją. Nie potwierdzono regularnej sprzedaży konsumenckiej w UE ani lokalnego zaplecza serwisowego. Integracja wymaga sterownika, oprogramowania, modeli chwytu, właściwego zasilania i percepcji całego systemu. Sama dostępność materiałów premierowych nie oznacza gotowości do takiego wdrożenia.
Użyteczną kolejną informacją byłaby oferta z jednoznacznie opisanym wariantem, terminem dostawy i warunkami obsługi europejskiego klienta. Dopiero wtedy dałoby się porównać koszt zakupu oraz utrzymania z innymi rozwiązaniami. Na obecnym etapie premiera pozwala ocenić deklarowany kierunek konstrukcji, ale nie rozstrzyga o opłacalności konkretnego stanowiska.
Wersja dłoni, sterowanie i pełny koszt integracji
Materiały premierowe rozróżniają wersję standardową i Pro, przy czym czucie dotykowe jest wskazane dla odmiany Pro. To ważniejsze dla nabywcy niż sama nazwa rodziny: cena startowa nie powinna być automatycznie przypisywana konfiguracji wyposażonej we wszystkie pokazywane czujniki. Przed porównaniem ofert trzeba ustalić dokładny wariant, stronę dłoni, zakres zestawu oraz to, co dostawca udostępnia w oprogramowaniu. Brak tych informacji uniemożliwia porównanie dwóch cen na równych zasadach.
Pomocna jest również kontrola granic kompatybilności. Opis platformy Unitree G1 w Bazie robotów nie oznacza, że każdą nową dłoń Unitree można do niej podłączyć bez zmian. Należy sprawdzić mechaniczne mocowanie, zasilanie, komunikację, sterowniki oraz dostęp do danych z czujników. Producent dłoni i integrator całego robota mogą odpowiadać za inne elementy zestawu. Nie deklarujemy gotowej zgodności Dex5-S z konkretną wersją humanoida, dopóki nie wynika ona z dokumentacji.
Przydatny benchmark powinien rozdzielać chwycenie przedmiotu, utrzymanie go w ruchu i odłożenie w wymaganym miejscu. Sukces pierwszego etapu nie jest jeszcze sukcesem zadania. Osobno warto zapisać uszkodzenia delikatnych obiektów, próby zakończone upuszczeniem oraz sytuacje, w których operator poprawił pozycję. Ten sam problem ukrytej pomocy człowieka omawiamy w materiale o Spirit AI i granicach deklarowanej autonomii.
Równie potrzebny jest koszt powtórzenia eksperymentu po zużyciu palca lub zmianie oprogramowania. Dłoń może mieć atrakcyjną cenę zakupu, lecz wymagać kosztownego strojenia i obsługi. Dlatego po premierze warto szukać dokumentacji wymiany elementów, zakresu gwarancji, dostępu do części i wersjonowania interfejsów. To nie lista wykrytych wad Dex5-S, lecz praktyczny sposób odróżnienia interesującego komponentu badawczego od rozwiązania przygotowanego do wielomiesięcznej pracy. Sam render i lista parametrów nie pozwalają jeszcze takiej granicy wyznaczyć.
Źródła i weryfikacja
To omówienie materiałów premierowych, nie recenzja ani fizyczny test. Parametry są deklaracjami Unitree. Przeliczenia ceny wykorzystują kursy referencyjne ECB z 21 września 2026 r.